IEEE Intelligent Transportation Systems Society のフラッグシップ会議である第29回 IEEE International Conference on Intelligent Transportation Systems(IEEE ITSC 2026)が、2026年9月15日から18日まで、イタリア・ナポリで開催されました。会場は港に建つクルーズターミナル Stazione Marittima で、すぐ隣にはヌオーヴォ城、反対側にはカプリ島へのフェリー乗り場があります。約1,100名の参加者が、16の部屋を並行して使う4日間のプログラムを行き来しました。塚田研究室からは3件の論文が採録され、塚田准教授は DriveX ワークショップで基調講演を、共同オーガナイザを務めたワークショップ W19 で招待講演を行いました。

会議の規模
オープニングセレモニーで公開された数字から、会議の規模が分かります。ITSC 2026 への投稿は1,664件・著者4,388名。レギュラー論文、招待セッション論文、今年新設された Industry Track、ジャーナル論文発表、Late Breaking ポスターが、282名のアソシエイトエディタと3,570名の査読者により、1論文あたり3.05件の査読で2か月で処理されました。レギュラー論文と招待セッション論文には今年からダブルブラインド査読が導入され、これらのトラックの採択率は49.9%でした。プログラムは16室並行で進行し、プレナリー講演4件、ワークショップ28件、チュートリアル7セッション、テクニカルセッション147件、発表831件、ポスターセッション3件、ライブデモ3件という構成です。参加者は5大陸から集まり、ヨーロッパ46.4%、アジア太平洋37.1%、北米14.3%という内訳でした。

ワークショップ:DriveX 基調講演と W19
ワークショップ・チュートリアルの初日(9月15日)が、研究室にとって最も密度の高い1日になりました。
午前は、W19「Human-Centered Intervention and Cooperative Autonomy Across Mobility Domains: Bridging Ground Vehicles and Aerospace Systems」で塚田准教授が招待講演を行いました。W19 は、JAXA、サリー大学、筑波大学などの研究者とともに塚田准教授が共同オーガナイザを務めたワークショップです。講演 Cooperative Intelligence Across Mobility Domains: From V2X Communication to Human-Agent Interaction に続いて、地上の車両と宇宙機が、人間の介入と協調自律について互いに何を学べるかを議論するパネルディスカッションが行われました。

午後は、DriveX(第7回)Workshop on Foundation Models for V2X-based Cooperative Autonomous Driving(Perseide Room)で基調講演を行いました。Agentic AI for Cooperative Autonomous Driving: Human Interaction, VLA, and V2X と題し、V2X 通信・Vision-Language-Action モデル・人とエージェントのインタラクションという研究室の3つの軸をつなぐ内容で、柏の葉の V2X エンドツーエンドシミュレータと実証実験、自動運転 AI チャレンジでの取り組みを紹介しました。ワークショップは8名によるパネルディスカッションで締めくくられました。


研究室からの論文
研究室と共同研究から、3件の論文が ITSC 2026 の予稿集に採録されました。
浅部佑が、セッション「Automated Vehicles at the Limits: Lessons and Opportunities from the Racetrack」で At the Limits: Sim-to-Real and Community Lessons from the Autonomous Driving AI Challenge を発表しました。自動運転 AI チャレンジを通じて得られた、シミュレーションと実車のギャップを埋めるための知見と、コンペティションを研究コミュニティとして運営することから学んだことをまとめた論文です。

Sibing Yang らは Collaborative Semantic Occupancy Prediction with Probabilistic Gaussian を発表しました。複数の車両が意味的占有の確率的ガウス表現を共有する協調認識の研究です。Yun Li らの An Open-Source Modular Benchmark for Diffusion-Based Motion Planning in Closed-Loop Autonomous Driving は、1つの凍結されたグラフに固められていた拡散プランナをモジュールに分解し、デノイジングのループ・ソルバ・ステップ数を外から観察・変更できるようにしたうえで、AWSIM でクローズドループ検証を行ったものです。
表彰式と会議全体のプログラム
IEEE ITSS・ITSC の表彰式は、ディナーの場ではなく、参加者全員が集まるプレナリーの中で行われました。受賞者のひとりが、協調運転の理論的基盤への貢献が評価された Arnaud de La Fortelle 教授です。同教授は研究室の長年の共同研究者であり、2週間前に研究室が宮崎でホストした CIV サマースクールの General Chair を務めました。会議全体では、IEEE ITSS と ITE の合同フォーラム、YP & WIE ワークショップ、3分間論文コンペティション、AWS 提供の Smart Mobility Data Challenge ハッカソン(70チーム参加)なども行われました。

セッションの外で
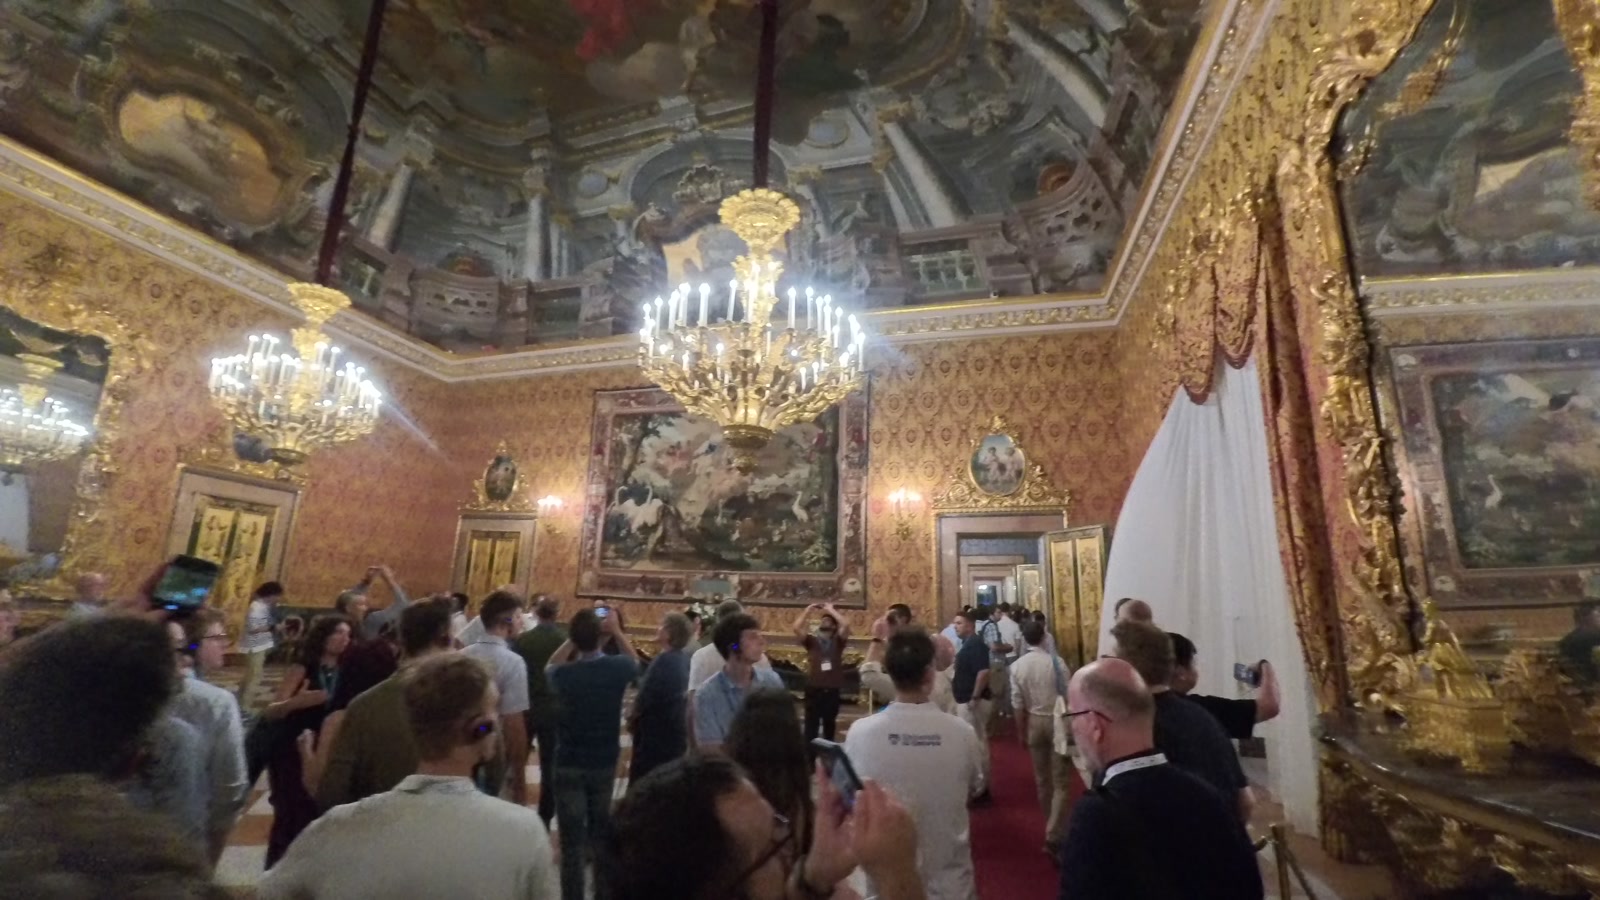
ITSC 2026 はソーシャルプログラムにも力が入っていました。ウェルカムレセプション「Royal Welcome」は、プレビシート広場に面するナポリ王宮で開かれ、参加者は王宮の居室を巡るガイドツアーを歩きながらレセプションに参加するという趣向でした。ガラディナー「Under the Neapolitan Stars」は、フレグレイ平野の海岸沿いバーコリ(Bacoli)の海辺の会場で行われ、ビーチの上の岩壁に会議のロゴが投影され、ライブバンドが深夜まで続きました。その間の晩には、YP & WIE による旧市街のガイドウォークとナポリのストリートフードの会もありました。


発表一覧
会議公式サイト: https://ieee-itsc.org/2026/
DriveX ワークショップ: https://drivex-workshop.github.io/itsc2026/