
協調型自動走行における集団認知のためのMQTTメッセージの削減
マルチメディア,分散,協調とモバイル(DICOMO2019)シンポジウム, 福島県郡山市, 2019年7月4日
3行要約
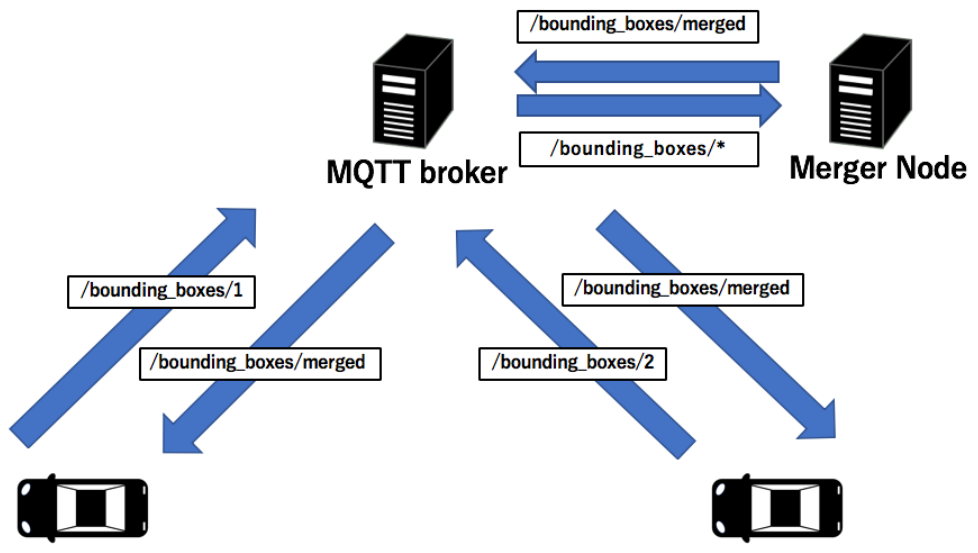
- 自動運転車の認識情報を効率よく共有するため、サーバーを介したMQTTベースの方式を提案した。
- 物体情報を道路区間ごとに分け、車両が走行ルートに対応する情報を取得できるようにした。
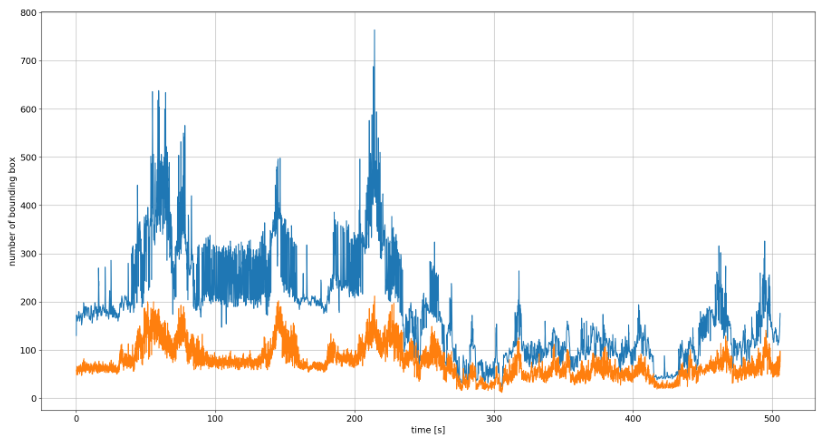
- サーバーで同一物体の重複情報を統合し、送受信するデータ量の削減を図った。
論文の図
アブストラクト
自動運転において,車々間通信により車両の動的な情報をやり取りすることで道路交通の安全性を向上させることができ,今後自動車には無線通信を行う機器が搭載されていくだろう.現在普及している方法は専用の無線を用い,アドホックな方式を取っている.これに加えて自車両の周囲の物体情報も付加して送信する研究や広域な情報の送信を行うためにマルチホップで情報を送信する研究が存在する.全ての車両が互いの情報を共有していることが理想的だが,やり取りされるデータ量の多さからネットワークへの負荷が問題となる.本研究ではこの問題を解決するためにアドホックな方法ではなく外部のサーバを経由し効率的に物体情報を共有する手法を提案する.物体情報を一定の区間ごとに分割して管理し走行ルートに従って情報を取得することで効率的なデータ配送をすることを試みている.また情報を収集した段階で重複した物体の情報を削除することで送受信されるデータ量自体の削減も行っている.
引用方法
長嶋秀幸, 塚田学, 落合秀也, and 江崎浩, “協調型自動走行における集団認知のためのMQTTメッセージの削減,” in マルチメディア,分散,協調とモバイル(DICOMO2019)シンポジウム, 福島県郡山市, 2019.
BibTeX
@conference{秀幸2019,
  title         = {協調型自動走行における集団認知のためのMQTTメッセージの削減},
  author        = {長嶋秀幸 and 塚田学 and 落合秀也 and 江崎浩},
  url           = {https://tlab.hongo.wide.ad.jp/papers/2019_DICOMO_nagashima.pdf},
  year          = {2019},
  date          = {2019-07-04},
  booktitle     = {マルチメディア,分散,協調とモバイル(DICOMO2019)シンポジウム},
  address       = {福島県郡山市},
  abstract      = {自動運転において,車々間通信により車両の動的な情報をやり取りすることで道路交通の安全性を向上させることができ,今後自動車には無線通信を行う機器が搭載されていくだろう.現在普及している方法は専用の無線を用い,アドホックな方式を取っている.これに加えて自車両の周囲の物体情報も付加して送信する研究や広域な情報の送信を行うためにマルチホップで情報を送信する研究が存在する.全ての車両が互いの情報を共有していることが理想的だが,やり取りされるデータ量の多さからネットワークへの負荷が問題となる.本研究ではこの問題を解決するためにアドホックな方法ではなく外部のサーバを経由し効率的に物体情報を共有する手法を提案する.物体情報を一定の区間ごとに分割して管理し走行ルートに従って情報を取得することで効率的なデータ配送をすることを試みている.また情報を収集した段階で重複した物体の情報を削除することで送受信されるデータ量自体の削減も行っている.},
  keywords      = {Domestic, ITS},
  pubstate      = {published},
  tppubtype     = {conference}
}