
デジタルツインのための 3D マップとネットワーク型認識
修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2022年3月31日
3行要約
- デジタルツインのための3次元地図とネットワーク型認識を研究する。
- 屋内の3次元空間データを、可視化やロボットの走行に活用する。
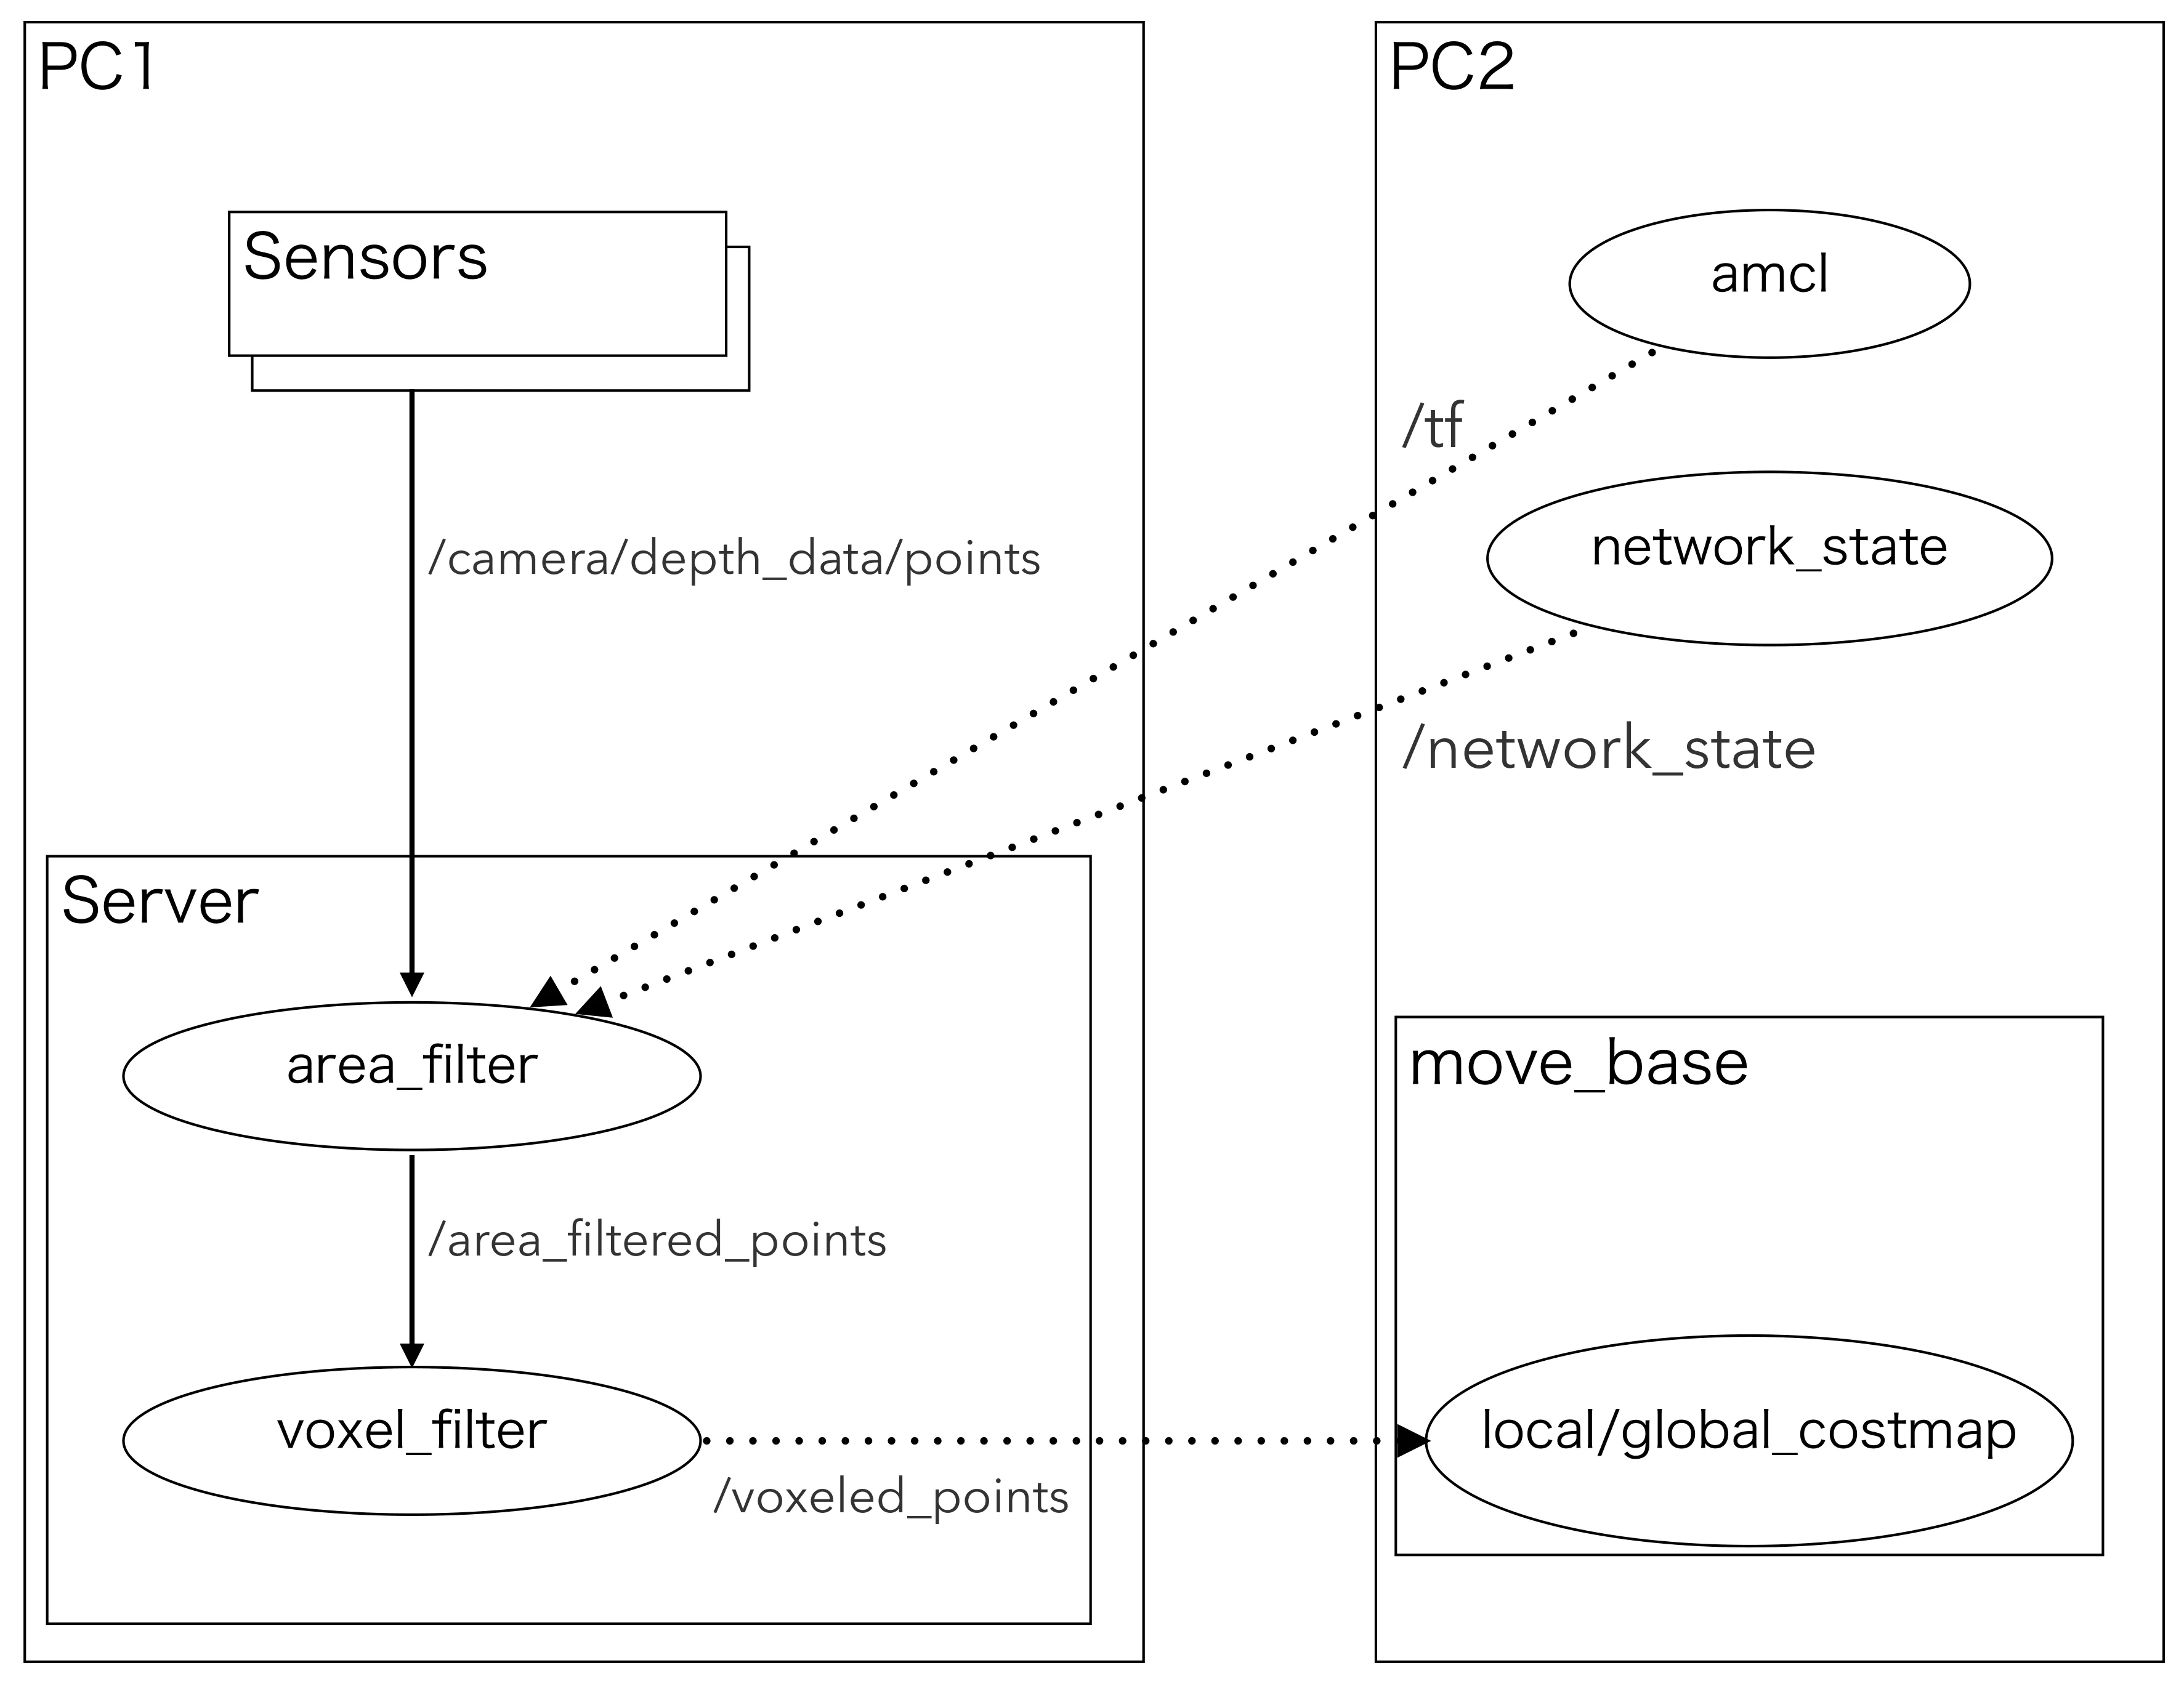
- ネットワーク経由で外部センサの点群を選んで共有し、ロボットの死角にある障害物の認識を補った。
論文の図
アブストラクト(原文)
現実世界を正確に再現し幅広く管理することができるデジタルツインは近年注目を集めている。しかし、デ ジタルツインの新たな作成には、対象となる建物の 3D データの取得や、詳細なメタデータの付与、さらには 広くアクセス可能になることが求められるなど要求事項が多岐にわたる。そこで、3D スキャンにより取得し た 3D データに対し、オントロジーを活用してメタデータを付与し、これらの情報を取得する API を作成し た。また、デジタルツインの作成後にはその活用が重要となるが、その一つとして屋内でのロボットの走行な どが挙げられる。他のセンサを活用し協調的な認識を行うことで効率的な経路計画が期待できるが、点群デー タは容量が大きく、ネットワークリソースを逼迫させるため、そのまま送信することは難しい。そこで、ネッ トワーク状況に応じて送信する点群のエリアを動的に変更することで点群のリアルタイムでの送信を試みた。 結果として、ネットワーク帯域を狭めてもリアルタイムで点群を送信することに成功した。
引用方法
青谷和真 (Kazuma Aotani), “デジタルツインのための 3D マップとネットワーク型認識,” in 修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2022.
BibTeX
@mastersthesis{Aotani2022,
  title         = {デジタルツインのための 3D マップとネットワーク型認識},
  author        = {青谷和真 (Kazuma Aotani)},
  year          = {2022},
  date          = {2022-03-31},
  urldate       = {2022-03-31},
  school        = {修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室)},
  abstract      = {現実世界を正確に再現し幅広く管理することができるデジタルツインは近年注目を集めている。しかし、デ ジタルツインの新たな作成には、対象となる建物の 3D データの取得や、詳細なメタデータの付与、さらには 広くアクセス可能になることが求められるなど要求事項が多岐にわたる。そこで、3D スキャンにより取得し た 3D データに対し、オントロジーを活用してメタデータを付与し、これらの情報を取得する API を作成し た。また、デジタルツインの作成後にはその活用が重要となるが、その一つとして屋内でのロボットの走行な どが挙げられる。他のセンサを活用し協調的な認識を行うことで効率的な経路計画が期待できるが、点群デー タは容量が大きく、ネットワークリソースを逼迫させるため、そのまま送信することは難しい。そこで、ネッ トワーク状況に応じて送信する点群のエリアを動的に変更することで点群のリアルタイムでの送信を試みた。 結果として、ネットワーク帯域を狭めてもリアルタイムで点群を送信することに成功した。},
  keywords      = {SDM, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}