
Neural Error Covariance Estimation for Precise LIDAR Localization
International Conference on Intelligent Computing and its Emerging Applications (ICEA 2024), Tokyo, Japan, pp. 21–26, 2024年11月28日
arXivDOI: 10.1145/3732437.3732738
3行要約
- LiDARの地図照合結果を他のセンサと融合するには、誤差共分散の推定が必要になる。
- 誤差共分散推定用のデータセットを作り、ニューラルネットワークで共分散を予測する。
- カルマンフィルタを用いた評価で、位置推定誤差が2 cm改善した。
論文の図
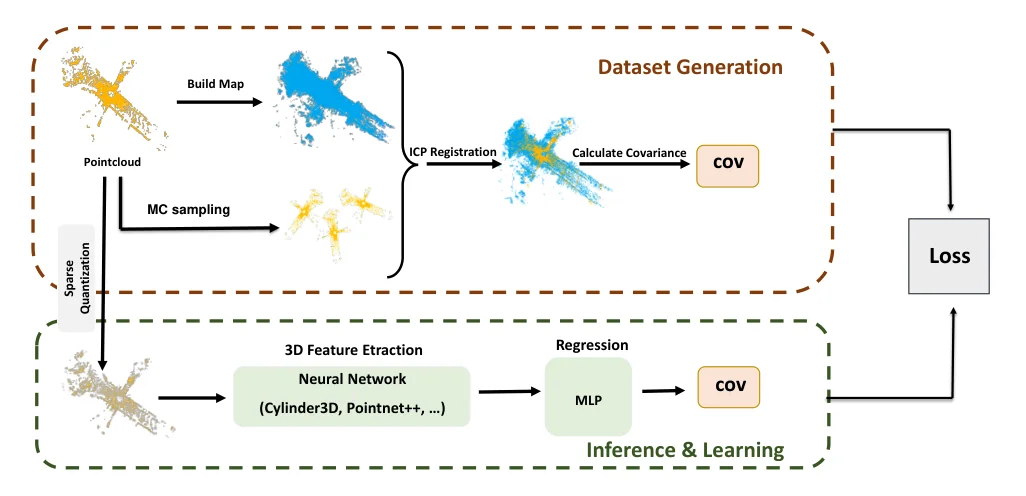
アブストラクト(原文)
Autonomous vehicles have gained significant attention due to technological advancements and their potential to transform transportation. A critical challenge in this domain is precise localization, particularly in LiDAR-based map matching, which is prone to errors due to degeneracy in the data. Most sensor fusion techniques, such as the Kalman filter rely on accurate error covariance estimates for each sensor to improve localization accuracy. However, obtaining reliable covariance values for map matching remains a complex task. To address this challenge, we propose a neural network-based framework for predicting localization error covariance in LiDAR map matching. To achieve this, we introduce a novel dataset generation method specifically designed for error covariance estimation. In our evaluation using a Kalman filter, we achieved a 2 cm improvement in localization accuracy, a significant enhancement in this domain.
引用方法
M. Dolatabadi, F. Ayar, E. Javanmardi, M. Tsukada, and M. Javanmardi, “Neural Error Covariance Estimation for Precise LIDAR Localization,” in International Conference on Intelligent Computing and its Emerging Applications (ICEA 2024), Tokyo, Japan, 2024, doi: 10.1145/3732437.3732738.
BibTeX
@inproceedings{Dolatabadi2024,
  title         = {Neural Error Covariance Estimation for Precise LIDAR Localization},
  author        = {Minoo Dolatabadi and Fardin Ayar and Ehsan Javanmardi and Manabu Tsukada and Mahdi Javanmardi},
  url           = {https://arxiv.org/abs/2501.02558},
  doi           = {10.1145/3732437.3732738},
  eprint        = {2501.02558},
  archiveprefix = {arXiv},
  primaryclass  = {cs.RO},
  year          = {2024},
  date          = {2024-11-28},
  urldate       = {2024-11-28},
  booktitle     = {International Conference on Intelligent Computing and its Emerging Applications (ICEA 2024)},
  pages         = {21--26},
  address       = {Tokyo, Japan},
  abstract      = {Autonomous vehicles have gained significant attention due to technological advancements and their potential to transform transportation. A critical challenge in this domain is precise localization, particularly in LiDAR-based map matching, which is prone to errors due to degeneracy in the data. Most sensor fusion techniques, such as the Kalman filter rely on accurate error covariance estimates for each sensor to improve localization accuracy. However, obtaining reliable covariance values for map matching remains a complex task. To address this challenge, we propose a neural network-based framework for predicting localization error covariance in LiDAR map matching. To achieve this, we introduce a novel dataset generation method specifically designed for error covariance estimation. In our evaluation using a Kalman filter, we achieved a 2 cm improvement in localization accuracy, a significant enhancement in this domain.},
  keywords      = {ITS},
  pubstate      = {published},
  tppubtype     = {inproceedings}
}