
深層学習を用いた自動運転向け自己位置推定精度の予測
マルチメディア,分散,協調とモバイル(DICOMO2023)シンポジウム, 富山, 2023年7月5日
3行要約
- 周囲に識別できる特徴が少ない場所では、LiDARの自己位置推定精度が低下する。
- オープンソースの自動運転シミュレータでデータセットを作り、深層学習で推定精度を予測する。
- 実験では高精度に予測でき、他のセンサや舗装標示で補う場所の把握に役立つ可能性を示した。
論文の図
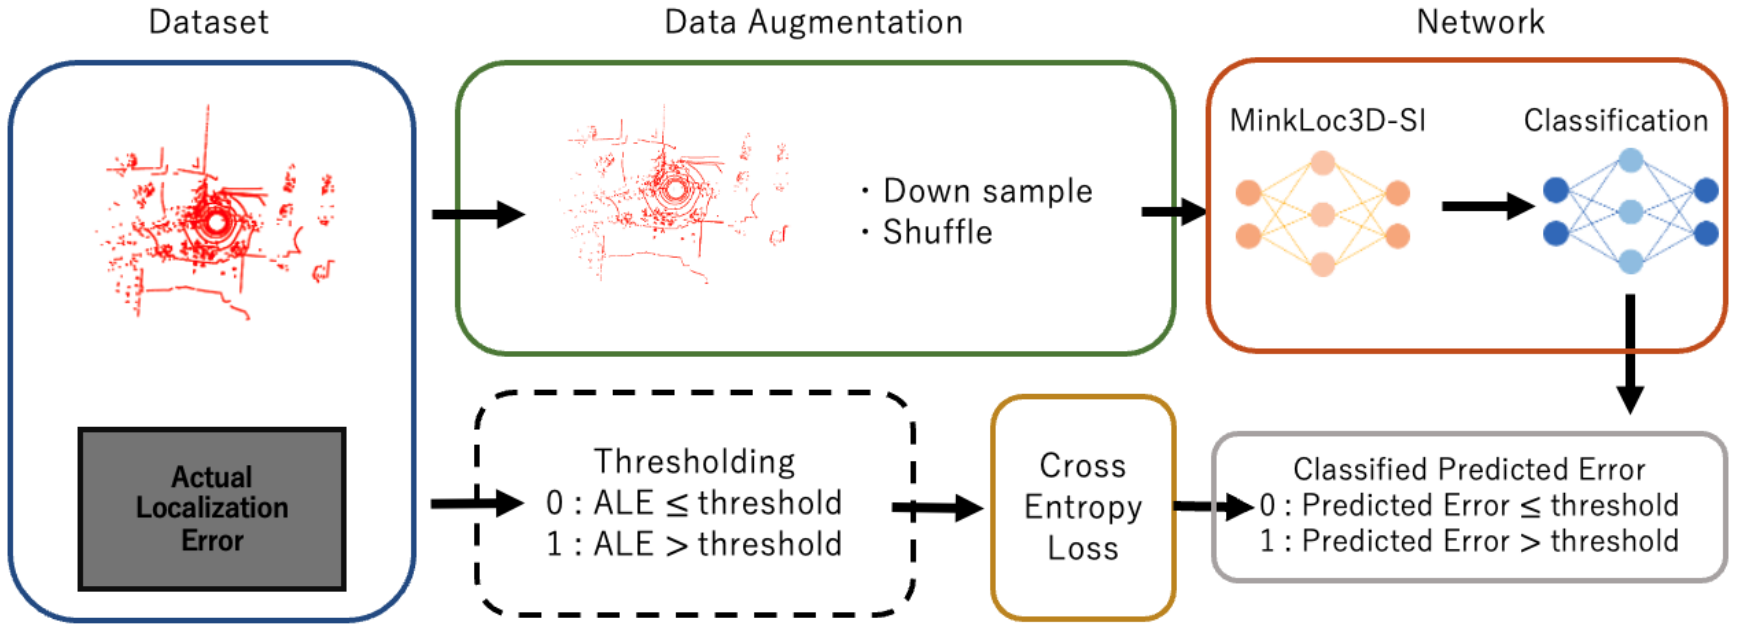
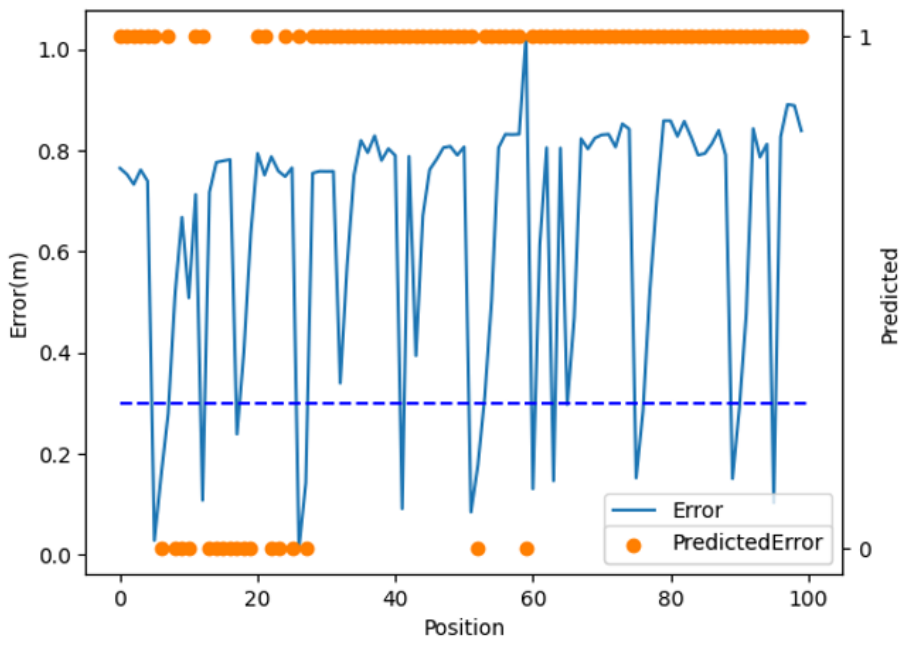
アブストラクト(原文)
近年,自動運転の社会実装に向けた研究開発や実証実験が盛んに行われている.自動運転を実現するにあたって,センサ情報から周囲の環境の情報を取得し,車体の位置を推定する必要がある.これを自己位置推定という.自己位置推定のセンサには3DLiDARがよく用いられる.3DLiDARは測定精度が高く,周囲の明るさの影響を受けないため,高精度に自己位置推定を行えるが,周囲に特徴物が少ないところでは自己位置推定の精度が低下するという課題がある.本研究では,自己位置推定の精度を予測する手法を提案する.自己位置推定精度の予測を行い,精度が悪い場所に対してGNSSやIMUなど3DLiDAR以外のセンサを用いたり,舗装マーキングを用いたりすることで,全体的な自己位置推定の精度を向上させることができる.オープンソース自動運転シミュレータを用いて自己位置推定精度予測のためのデータセットを作成した.実験では作成したデータセットに対して提案手法を行った.結果として,自己位置推定精度を高精度で予測できたことを報告する.
引用方法
松本和人, E. Javanmardi, 中里仁, and 塚田学, “深層学習を用いた自動運転向け自己位置推定精度の予測,” in マルチメディア,分散,協調とモバイル(DICOMO2023)シンポジウム, 富山, 2023.
BibTeX
@conference{Matsumoto2023,
  title         = {深層学習を用いた自動運転向け自己位置推定精度の予測},
  author        = {松本和人 and Ehsan Javanmardi and 中里仁 and 塚田学},
  url           = {https://tlab.hongo.wide.ad.jp/papers/2023_DICOMO_matsumoto.pdf},
  year          = {2023},
  date          = {2023-07-05},
  urldate       = {2023-07-05},
  booktitle     = {マルチメディア,分散,協調とモバイル(DICOMO2023)シンポジウム},
  address       = {富山},
  abstract      = {近年,自動運転の社会実装に向けた研究開発や実証実験が盛んに行われている.自動運転を実現するにあたって,センサ情報から周囲の環境の情報を取得し,車体の位置を推定する必要がある.これを自己位置推定という.自己位置推定のセンサには3DLiDARがよく用いられる.3DLiDARは測定精度が高く,周囲の明るさの影響を受けないため,高精度に自己位置推定を行えるが,周囲に特徴物が少ないところでは自己位置推定の精度が低下するという課題がある.本研究では,自己位置推定の精度を予測する手法を提案する.自己位置推定精度の予測を行い,精度が悪い場所に対してGNSSやIMUなど3DLiDAR以外のセンサを用いたり,舗装マーキングを用いたりすることで,全体的な自己位置推定の精度を向上させることができる.オープンソース自動運転シミュレータを用いて自己位置推定精度予測のためのデータセットを作成した.実験では作成したデータセットに対して提案手法を行った.結果として,自己位置推定精度を高精度で予測できたことを報告する.},
  keywords      = {Domestic, ITS},
  pubstate      = {published},
  tppubtype     = {conference}
}