
Positioning and Perception in cooperative ITS application simulator
Sixth International Conference on Advances in Vehicular Systems, Technologies and Applications (VEHICULAR 2017), Nice, France, pp. 54–59, 2017年7月20日
3行要約
- 協調型ITSアプリケーションには自車位置や周辺の認識情報が必要ですが、従来のネットワークアプリケーションシミュレータでは利用できませんでした。
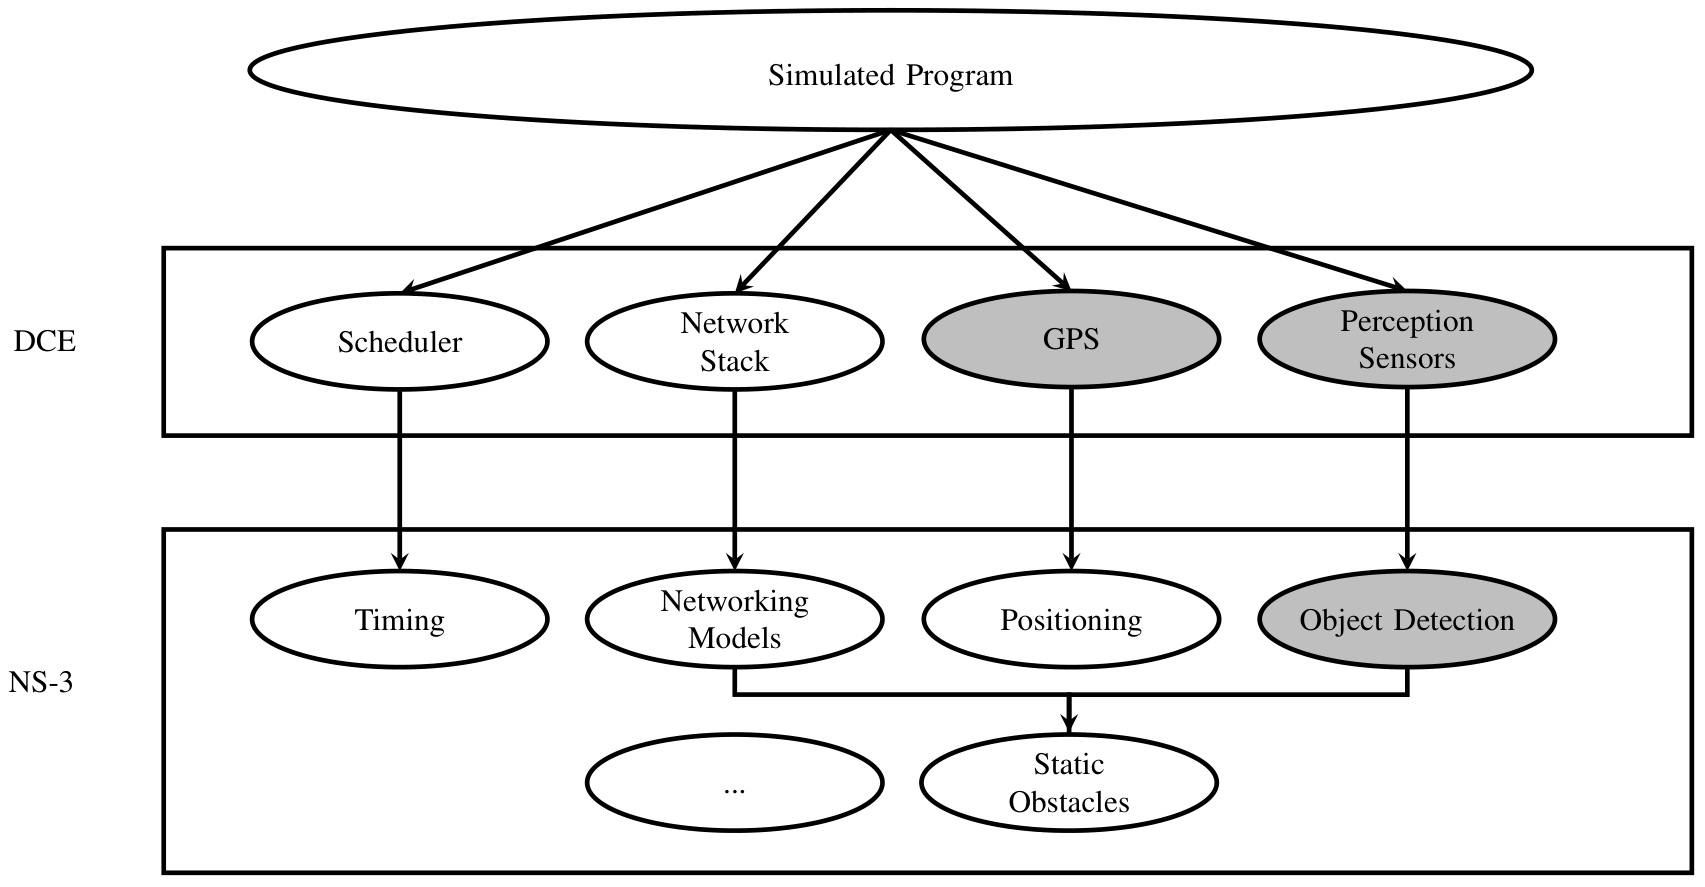
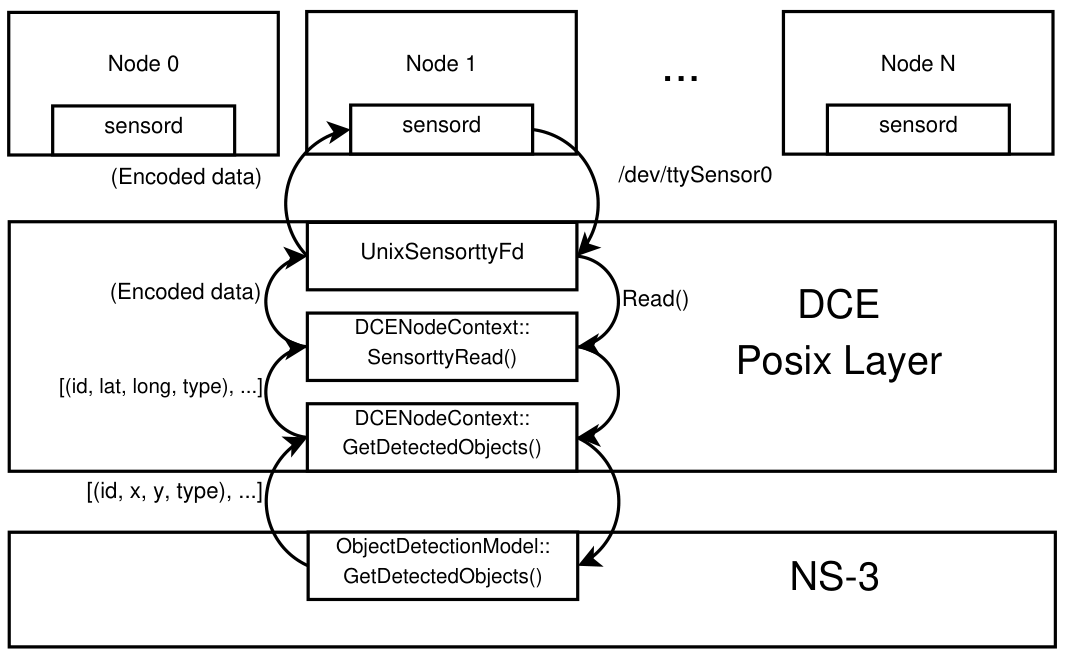
- ns-3に1件、Direct Code Execution(DCE)に2件の拡張を加え、シミュレーション内のアプリケーションに位置情報と設定可能な仮想センサーを提供しました。
- 位置ベースルーティングや協調認識などのシナリオを、再現可能な形で評価できます。
論文の図
引用方法
Y. Tao, M. Tsukada, and H. Esaki, “Positioning and Perception in cooperative ITS application simulator,” in Sixth International Conference on Advances in Vehicular Systems, Technologies and Applications (VEHICULAR 2017), Nice, France, 2017.
BibTeX
@inproceedings{Tao2017b,
  title         = {Positioning and Perception in cooperative ITS application simulator},
  author        = {Ye Tao and Manabu Tsukada and Hiroshi Esaki},
  url           = {https://hal.archives-ouvertes.fr/hal-01879102/document?.pdf},
  year          = {2017},
  date          = {2017-07-20},
  booktitle     = {Sixth International Conference on Advances in Vehicular Systems, Technologies and Applications (VEHICULAR 2017)},
  pages         = {54--59},
  address       = {Nice, France},
  keywords      = {ITS},
  pubstate      = {published},
  tppubtype     = {inproceedings}
}