
MUSCAT: GCL 自動走行プロジェクト
, no. 48, 2017年11月20日
3行要約
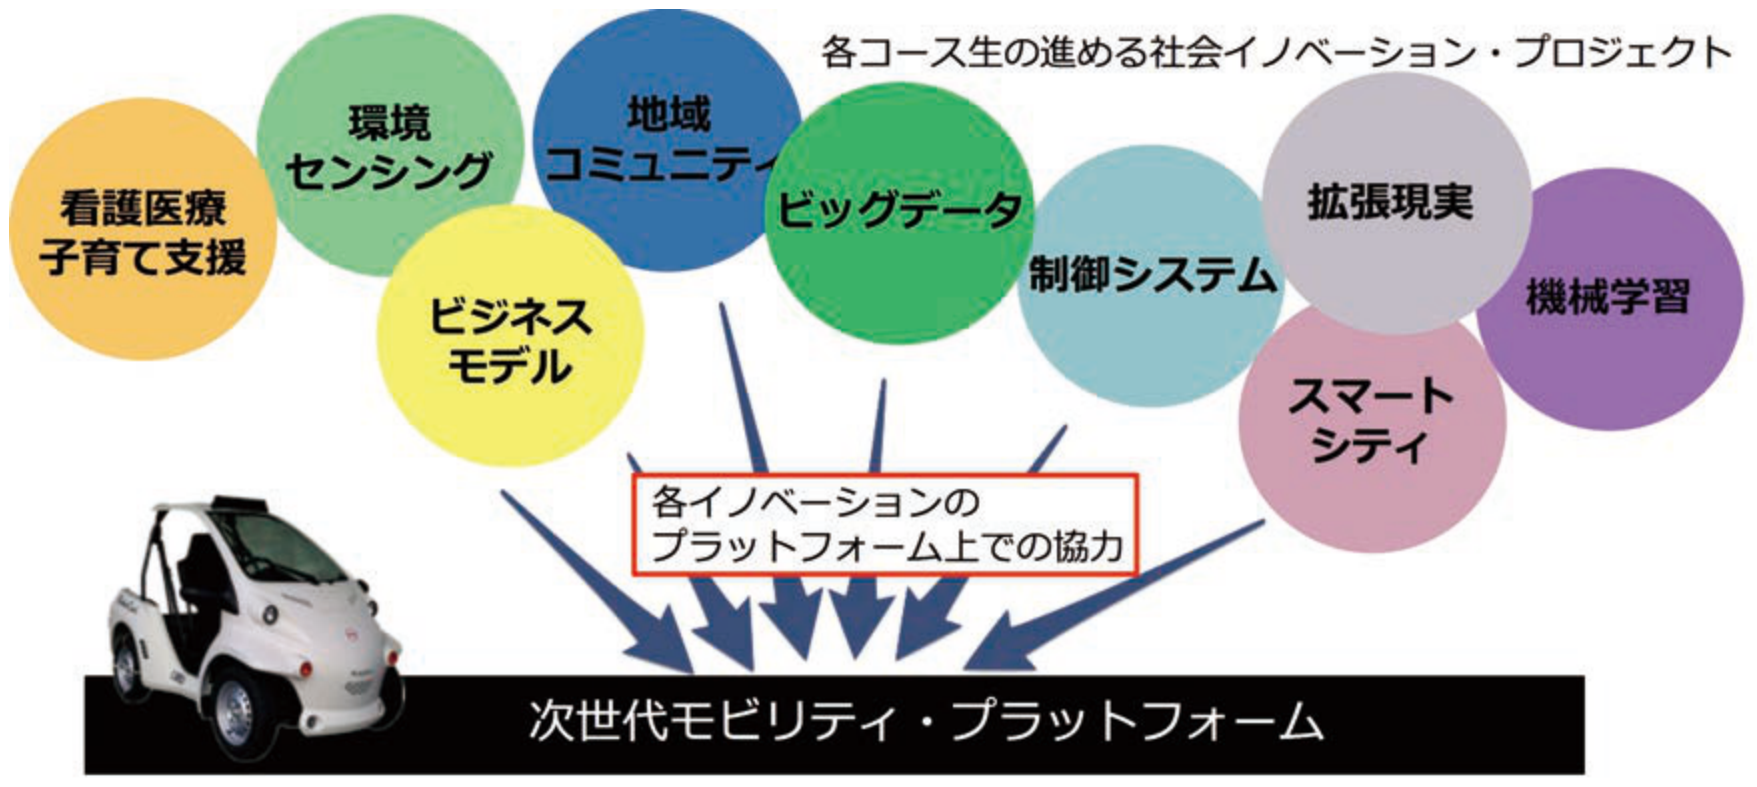
- MUSCATは、大学キャンパスのように人が行き交う空間で、低速の自動走行による移動支援を研究するGCLのプロジェクトです。
- スマートビルや周囲の機器との連携を探り、コース生が実験や実証に使える共通の基盤を整えます。
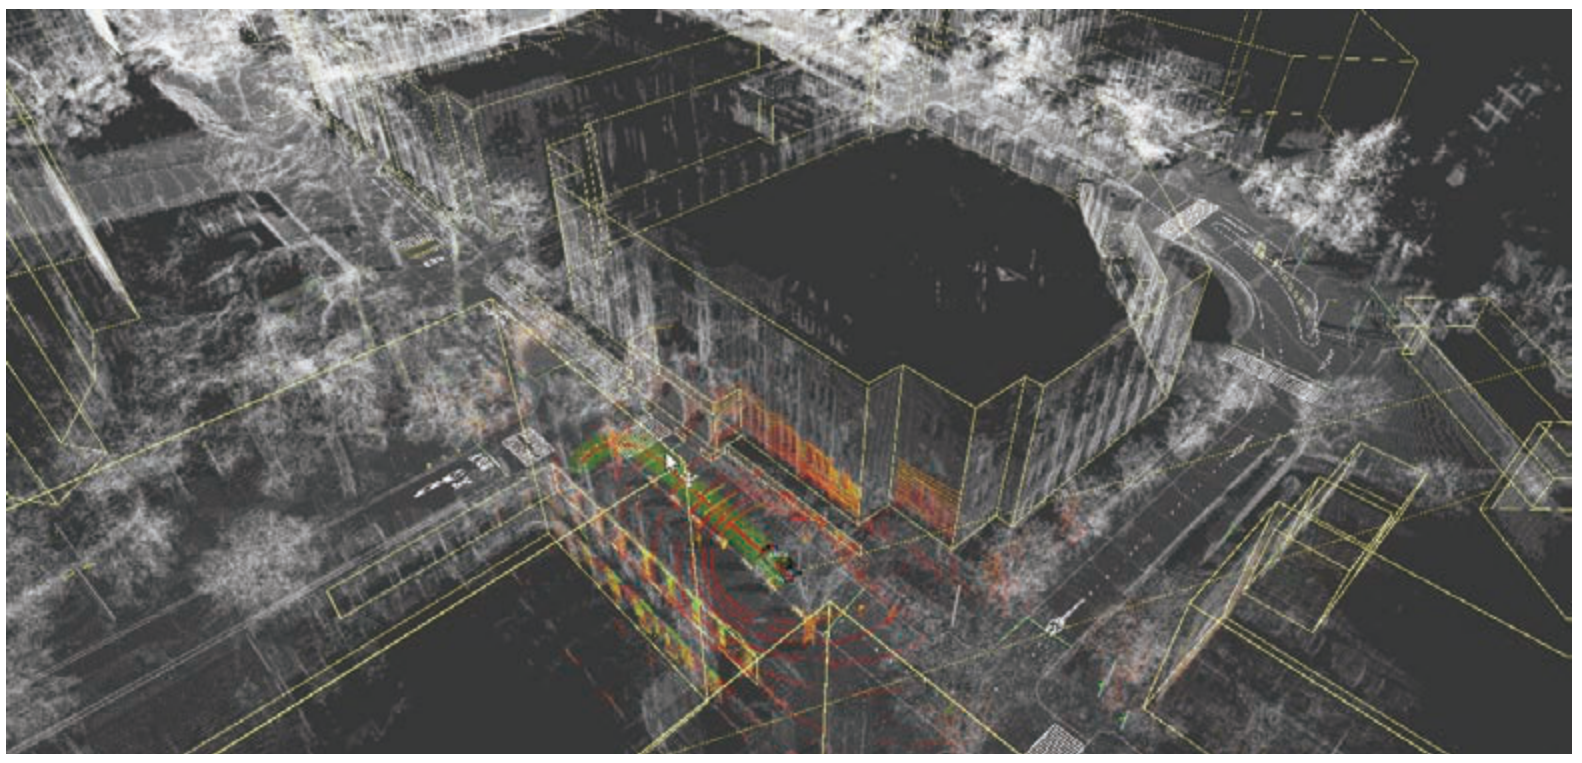
- 活動報告では実験車両RoboCarのセンサー構成と、東京大学本郷キャンパスの地図整備を紹介しています。
論文の図
動画
引用方法
塚田学, “MUSCAT: GCL 自動走行プロジェクト,” in , 2017.
BibTeX
@manual{Tsukada2017d,
  title         = {MUSCAT: GCL 自動走行プロジェクト},
  author        = {塚田学},
  url           = {https://www.gcl.i.u-tokyo.ac.jp/wp-content/uploads/2017/11/2017-10_no-48.pdf https://youtu.be/4CGRobJlyqw},
  year          = {2017},
  date          = {2017-11-20},
  urldate       = {2017-11-20},
  number        = {48},
  edition       = {東京大学 ソーシャルICT グローバル・クリエイティブリーダー育成プログラム ニューズレター},
  keywords      = {Domestic, ITS, Teaching},
  pubstate      = {published},
  tppubtype     = {manual}
}