
自動走行を支える協調型ITSと車車間・路車間ネットワークの展望
車載テクノロジー = Automotive technology, vol. 6, no. 11, pp. 1–7, 2019年8月30日
3行要約
- 自動走行を支える協調型ITSと、車車間・路車間通信の役割を概説した。
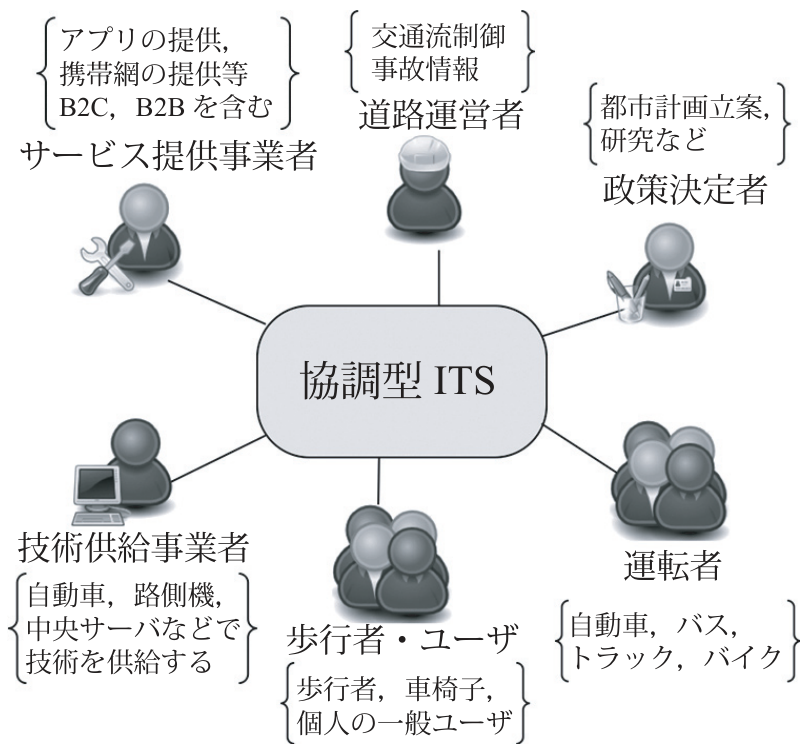
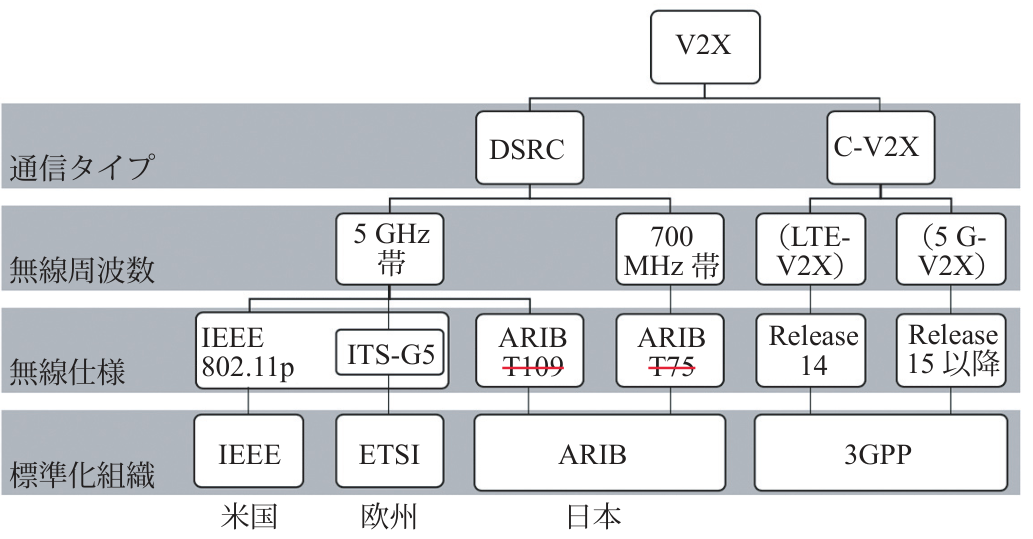
- 通信アーキテクチャや関係主体、ISO・ETSIの標準技術を整理した。
- 普及動向を紹介し、車載センサーの死角を共有情報で補うための技術的な論点と今後の展望を述べた。
論文の図
引用方法
塚田学, “自動走行を支える協調型ITSと車車間・路車間ネットワークの展望,” in 車載テクノロジー = Automotive technology, 2019.
BibTeX
@inbook{塚田学2019,
  title         = {自動走行を支える協調型ITSと車車間・路車間ネットワークの展望},
  author        = {塚田学},
  url           = {https://tlab.hongo.wide.ad.jp/papers/Tsukada_AT2019.pdf},
  isbn          = {2432-5694},
  year          = {2019},
  date          = {2019-08-30},
  urldate       = {2019-08-30},
  journal       = {車載テクノロジー = Automotive technology},
  volume        = {6},
  number        = {11},
  pages         = {1--7},
  edition       = {車載テクノロジー},
  organization  = {技術情報協会},
  keywords      = {Domestic, ITS, Teaching},
  pubstate      = {published},
  tppubtype     = {inbook}
}