
Reinforcement Learning Based Optimal Camera Placement for Depth Observation of Indoor Scenes
Master Thesis, Graduate School of Information Science and Technology, The University of Tokyo (Esaki Lab), 2021年9月30日
3行要約
- RL-OCPは、屋内の状況を観測しながら深度カメラを移動させ、配置を改善する手法。
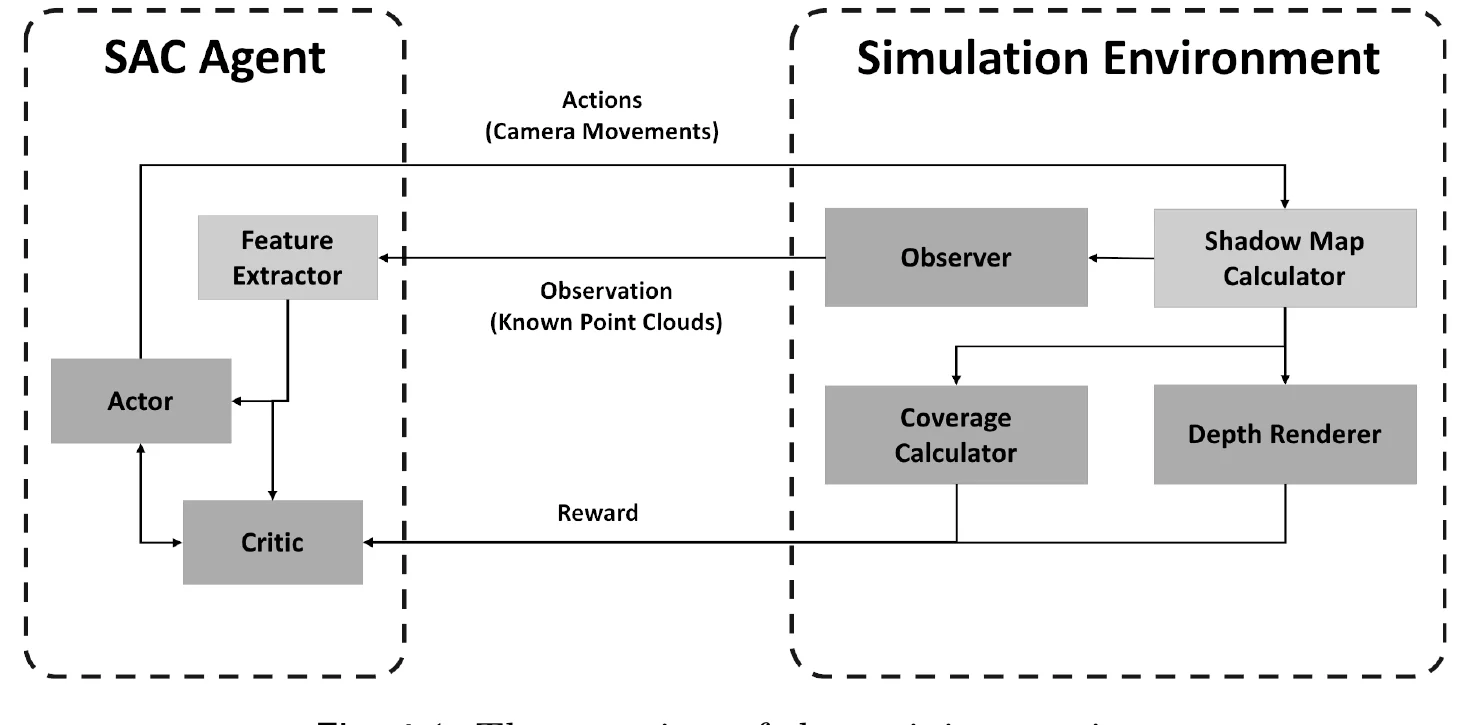
- シャドウマップで可視領域、観測範囲、奥行き誤差を推定するシミュレーターを作り、Soft Actor-Criticでカメラの移動を学習した。
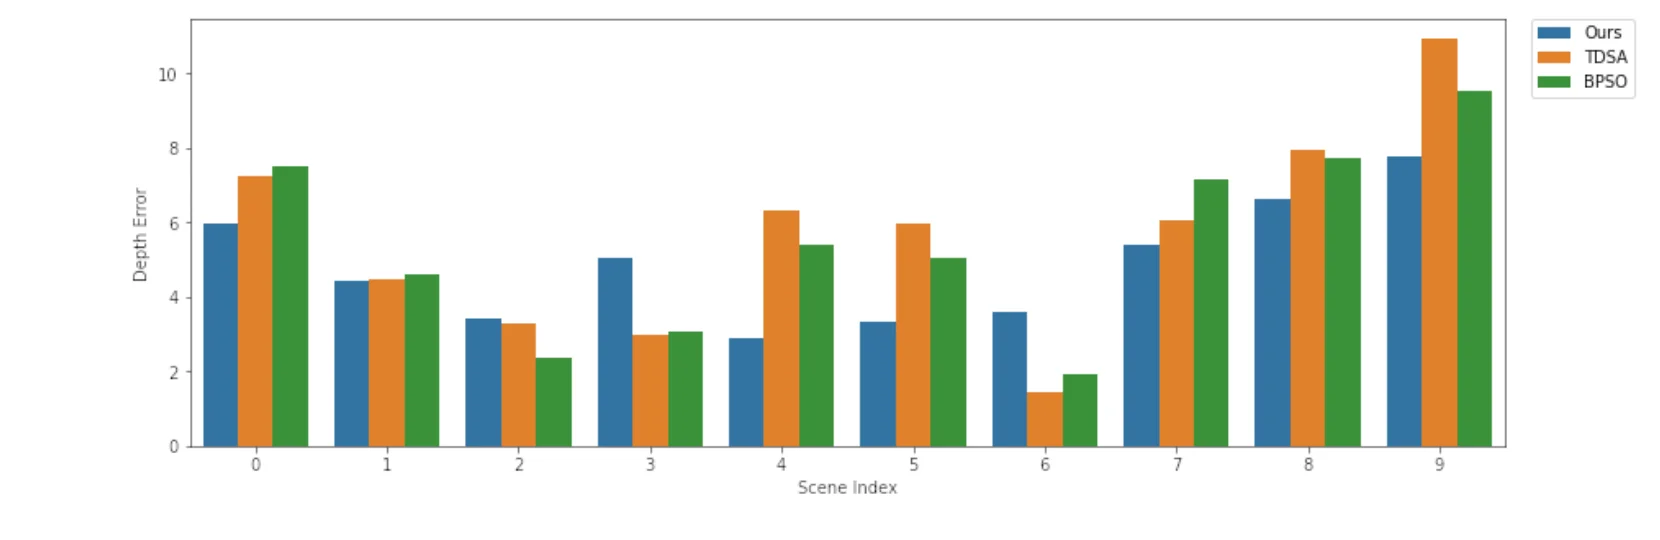
- 10の試験場面のうち7場面で観測誤差を下げ、合計誤差はオフライン比較手法の90%未満だった。
論文の図
引用方法
Y. Chen, “Reinforcement Learning Based Optimal Camera Placement for Depth Observation of Indoor Scenes,” in Master Thesis, Graduate School of Information Science and Technology, The University of Tokyo (Esaki Lab), 2021.
BibTeX
@mastersthesis{Chen2021b,
  title         = {Reinforcement Learning Based Optimal Camera Placement for Depth Observation of Indoor Scenes},
  author        = {Yichuan Chen},
  year          = {2021},
  date          = {2021-09-30},
  urldate       = {2021-09-30},
  school        = {Master Thesis, Graduate School of Information Science and Technology, The University of Tokyo (Esaki Lab)},
  keywords      = {SDM, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}