
Towards Robust LiDAR Localization: Deep Learning-based Uncertainty Estimation
, 2025年9月23日
3行要約
- 特徴の乏しい環境や動的な場面では、LiDARのスキャン照合が不安定になる。
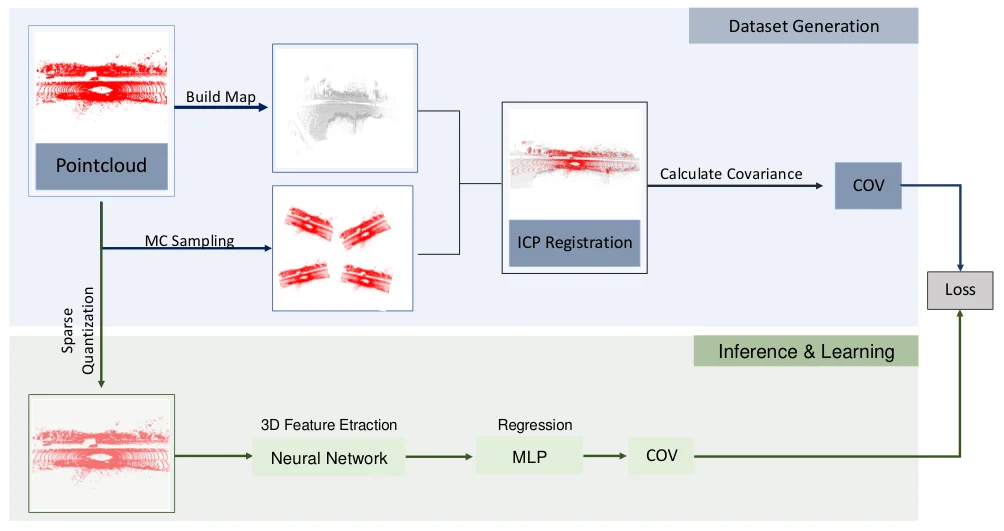
- 深層学習により、参照地図がなくても照合前にICPの6自由度の誤差共分散を推定する。
- 共分散をカルマンフィルタに取り込むと、KITTIの地図ベース測位とSLAMで誤差が減った。
論文の図
引用方法
M. Dolatabadi, F. Ayar, E. Javanmardi, M. Tsukada, and M. Javanmardi, “Towards Robust LiDAR Localization: Deep Learning-based Uncertainty Estimation,” in , 2025.
BibTeX
@unpublished{Dolatabadi2025,
  title         = {Towards Robust LiDAR Localization: Deep Learning-based Uncertainty Estimation},
  author        = {Minoo Dolatabadi and Fardin Ayar and Ehsan Javanmardi and Manabu Tsukada and Mahdi Javanmardi},
  year          = {2025},
  date          = {2025-09-23},
  eprint        = {2509.18954},
  archiveprefix = {arXiv},
  primaryclass  = {cs.RO},
  url           = {https://arxiv.org/abs/2509.18954},
  note          = {Preprint}
}