
協調型自動運転のための地理的特性を考慮したネットワーク分析・可視化(Geographic-Aware Network Analysis and Visualization for Cooperative Automated Driving)
修士論文, 東京大学大学院 情報理工学系研究科, 2023年3月31日
3行要約
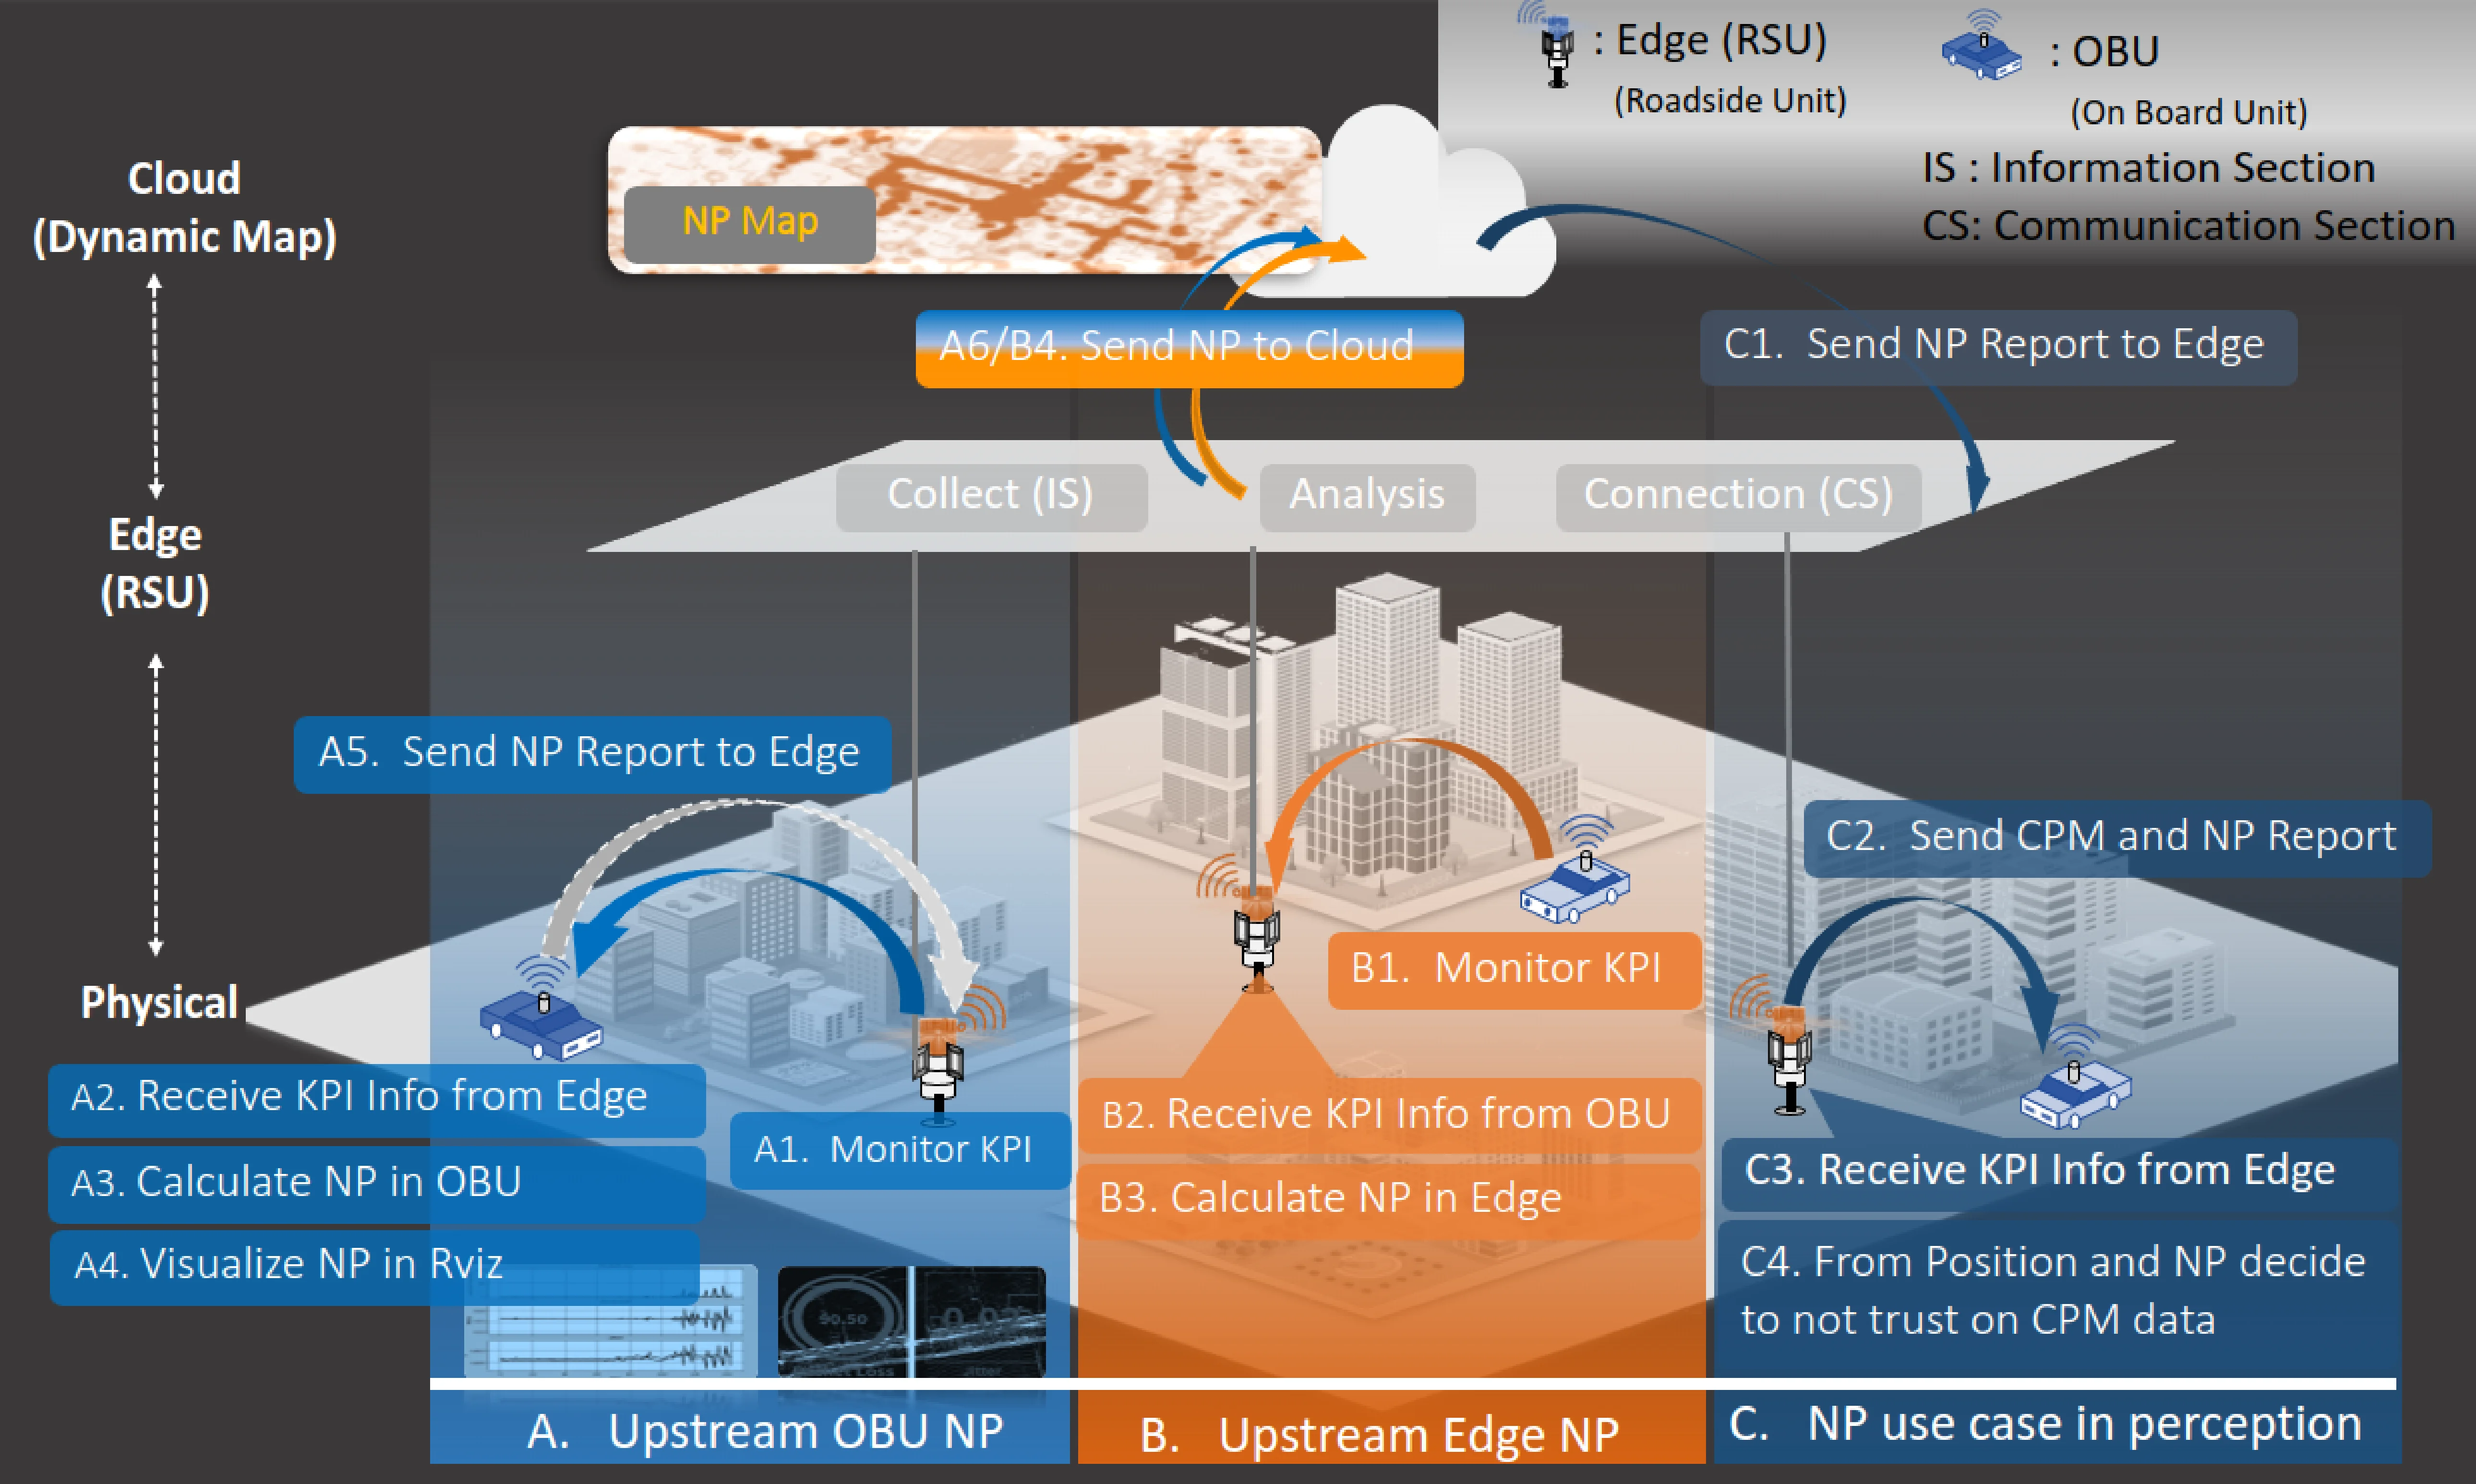
- 協調型自動運転の通信性能と地理情報を結び付ける。
- AutowareとDM2.0PFを使い、過去の計測値をクラウドに保存し、次に通る車両が参照できるようにした。
- 屋外実験では、移動物体や電波干渉で現在の性能が変わっても、過去の値は一定の参考になると分かった。
論文の図
引用方法
神原滉一 (Koichi Kambara), “協調型自動運転のための地理的特性を考慮したネットワーク分析・可視化(Geographic-Aware Network Analysis and Visualization for Cooperative Automated Driving),” in 修士論文, 東京大学大学院 情報理工学系研究科, 2023.
BibTeX
@mastersthesis{Kambara2023Thesis,
  title         = {協調型自動運転のための地理的特性を考慮したネットワーク分析・可視化(Geographic-Aware Network Analysis and Visualization for Cooperative Automated Driving)},
  author        = {神原滉一 (Koichi Kambara)},
  year          = {2023},
  date          = {2023-03-31},
  urldate       = {2023-03-31},
  school        = {修士論文, 東京大学大学院 情報理工学系研究科},
  keywords      = {ITS, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}