
協調型自動運転のための機能抽象化した走行調停サービス (Maneuver coordination service with abstracted functions for cooperative autonomous driving)
修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2021年3月31日
3行要約
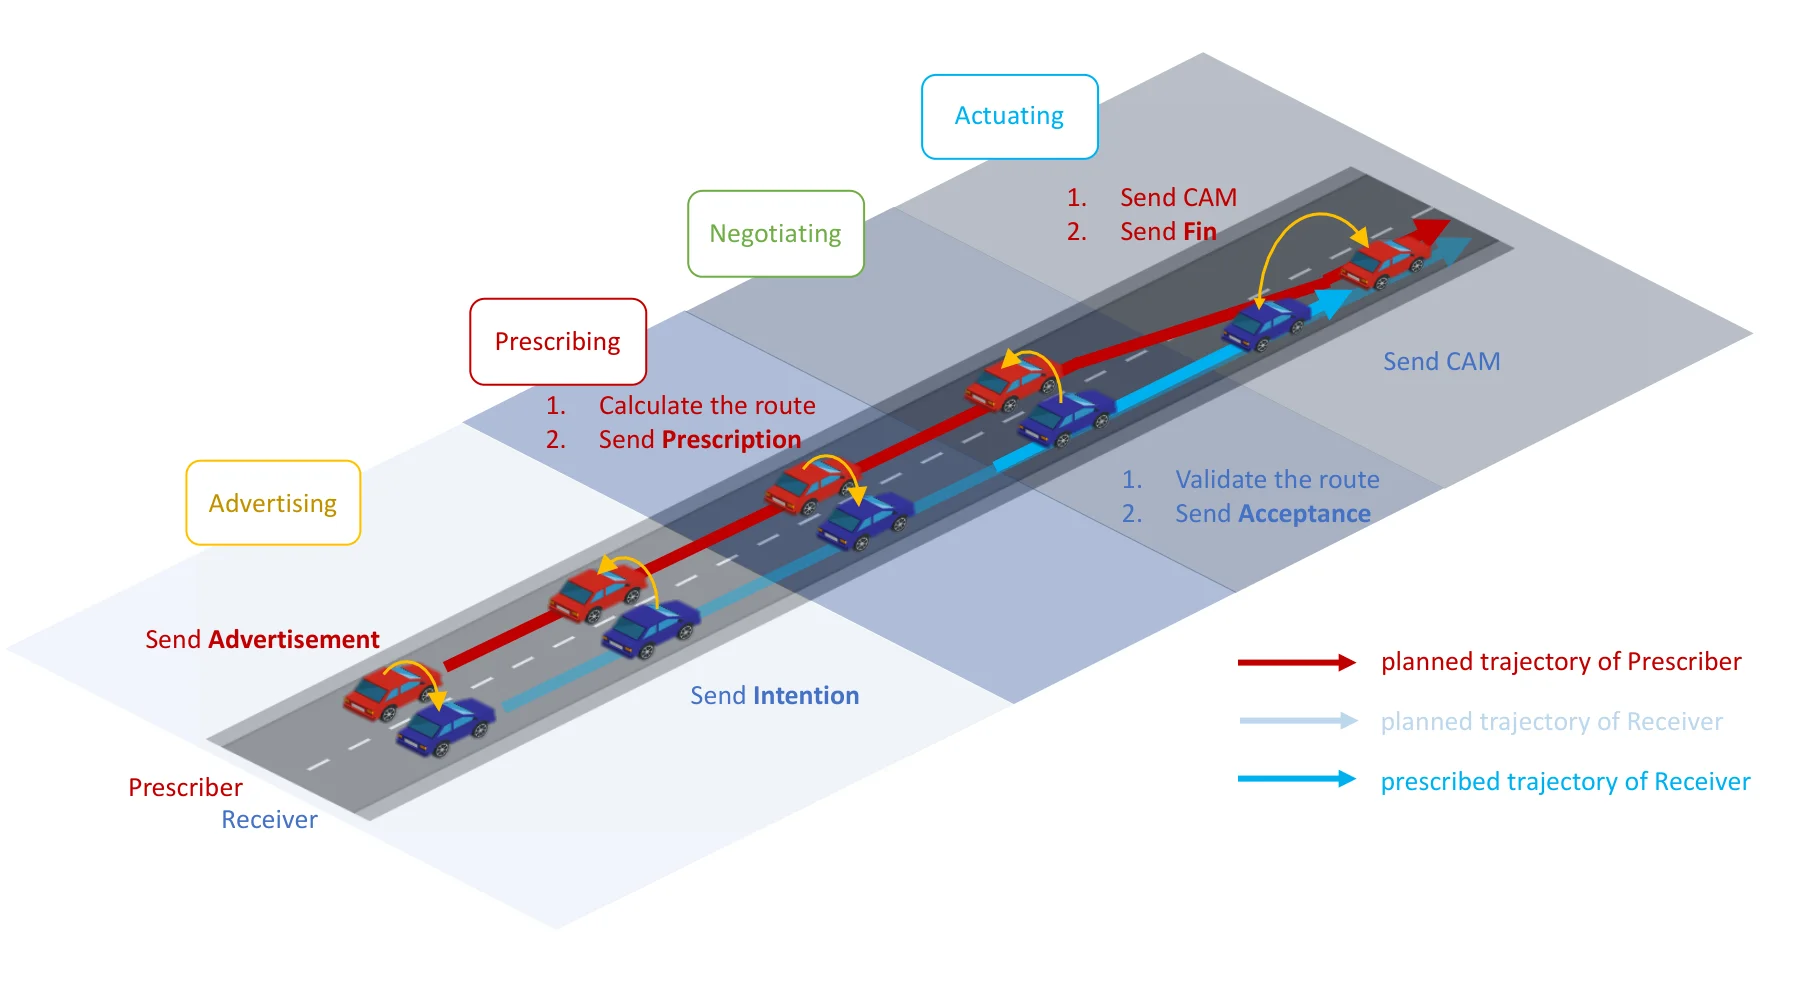
- つながる自動運転車のために、走行調停に必要な機能を抽象化したサービスを提案した。
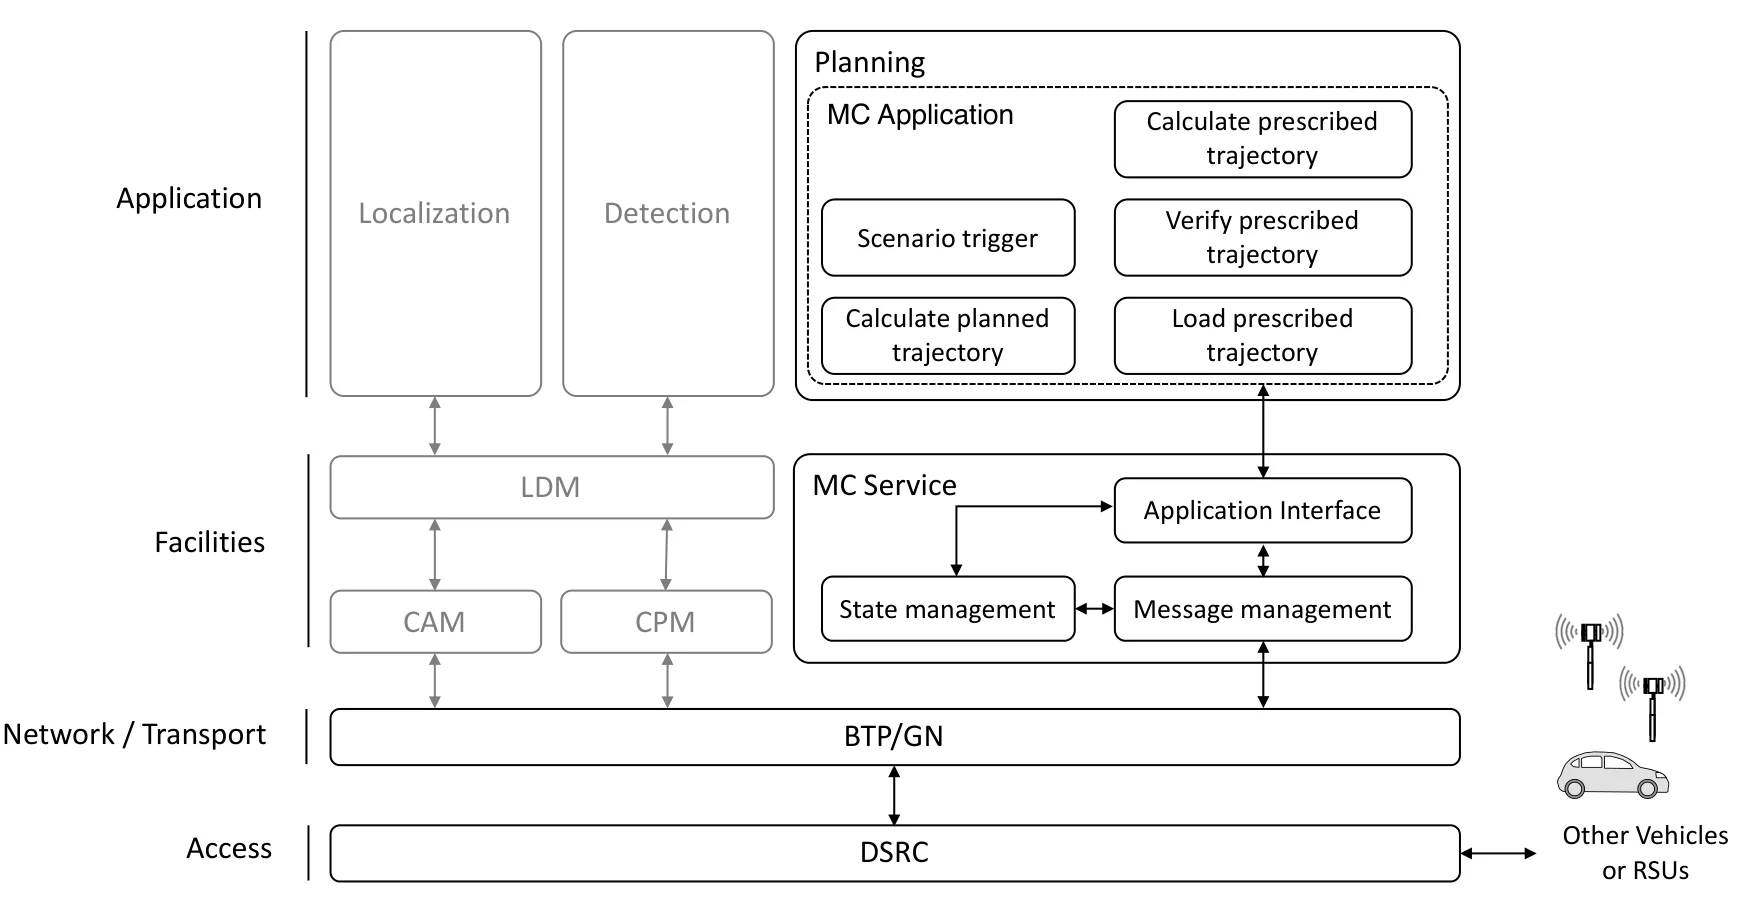
- オープンソースの自動運転・V2Xソフトウェアを拡張し、調停メッセージと関連機能を実装した。
- 通信量、処理ごとの実行時間、走行調停が交通に与える効果を評価した。
論文の図
アブストラクト(原文)
近年、自律型自動運転の研究開発が盛んに行われている。自律型自動運転には死角の存在、 全体最適な経路計画の限界など課題が存在する。これを解決するために、車車間通信を利用す る協調型自動運転の研究も盛んである。協調型自動運転用のネットワークアーキテクチャや メッセージは各団体で標準化されているが、走行調停のためのメッセージは未だ議論の段階 で、標準化されていない。本研究では、安全性・汎用性・コーナケースを考慮した走行調停用 のプロトコルとサービスの設計を提案した。プロトコルは、コーナケースや安全性を考慮し、 メッセージを 7 種類に分け、各ステーションを状態で管理する設計とした。また、サービス は、汎用性を持たせるために、各シナリオが共通して使用する機能を抽象化する設計とした。 実験により、提案した走行調停用プロトコルが有用であることを示すために、自律型自動 運転用ソフトウェアである Autoware と協調運転用ソフトウェアの OpenC2X を拡張し、走 行調停サービスを実装した。シミュレータを用いて、4 台での走行調停が実現できることを示 し、通信量、各プロセスの実行時間、MCM による交通の快適性への効果を明らかにした。
引用方法
水谷将也 (Masaya Mizutani), “協調型自動運転のための機能抽象化した走行調停サービス (Maneuver coordination service with abstracted functions for cooperative autonomous driving),” in 修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2021.
BibTeX
@mastersthesis{Mizutani2021,
  title         = {協調型自動運転のための機能抽象化した走行調停サービス (Maneuver coordination service with abstracted functions for cooperative autonomous driving)},
  author        = {水谷将也 (Masaya Mizutani)},
  year          = {2021},
  date          = {2021-03-31},
  urldate       = {2021-03-31},
  school        = {修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室)},
  abstract      = {近年、自律型自動運転の研究開発が盛んに行われている。自律型自動運転には死角の存在、 全体最適な経路計画の限界など課題が存在する。これを解決するために、車車間通信を利用す る協調型自動運転の研究も盛んである。協調型自動運転用のネットワークアーキテクチャや メッセージは各団体で標準化されているが、走行調停のためのメッセージは未だ議論の段階 で、標準化されていない。本研究では、安全性・汎用性・コーナケースを考慮した走行調停用 のプロトコルとサービスの設計を提案した。プロトコルは、コーナケースや安全性を考慮し、 メッセージを 7 種類に分け、各ステーションを状態で管理する設計とした。また、サービス は、汎用性を持たせるために、各シナリオが共通して使用する機能を抽象化する設計とした。 実験により、提案した走行調停用プロトコルが有用であることを示すために、自律型自動 運転用ソフトウェアである Autoware と協調運転用ソフトウェアの OpenC2X を拡張し、走 行調停サービスを実装した。シミュレータを用いて、4 台での走行調停が実現できることを示 し、通信量、各プロセスの実行時間、MCM による交通の快適性への効果を明らかにした。},
  keywords      = {ITS, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}