
路車間通信を利用した自動走行のための協調認識システムの提案と評価 (Infrastructure-aided cooperative perception for connected autonomous vehicles)
修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2020年3月31日
3行要約
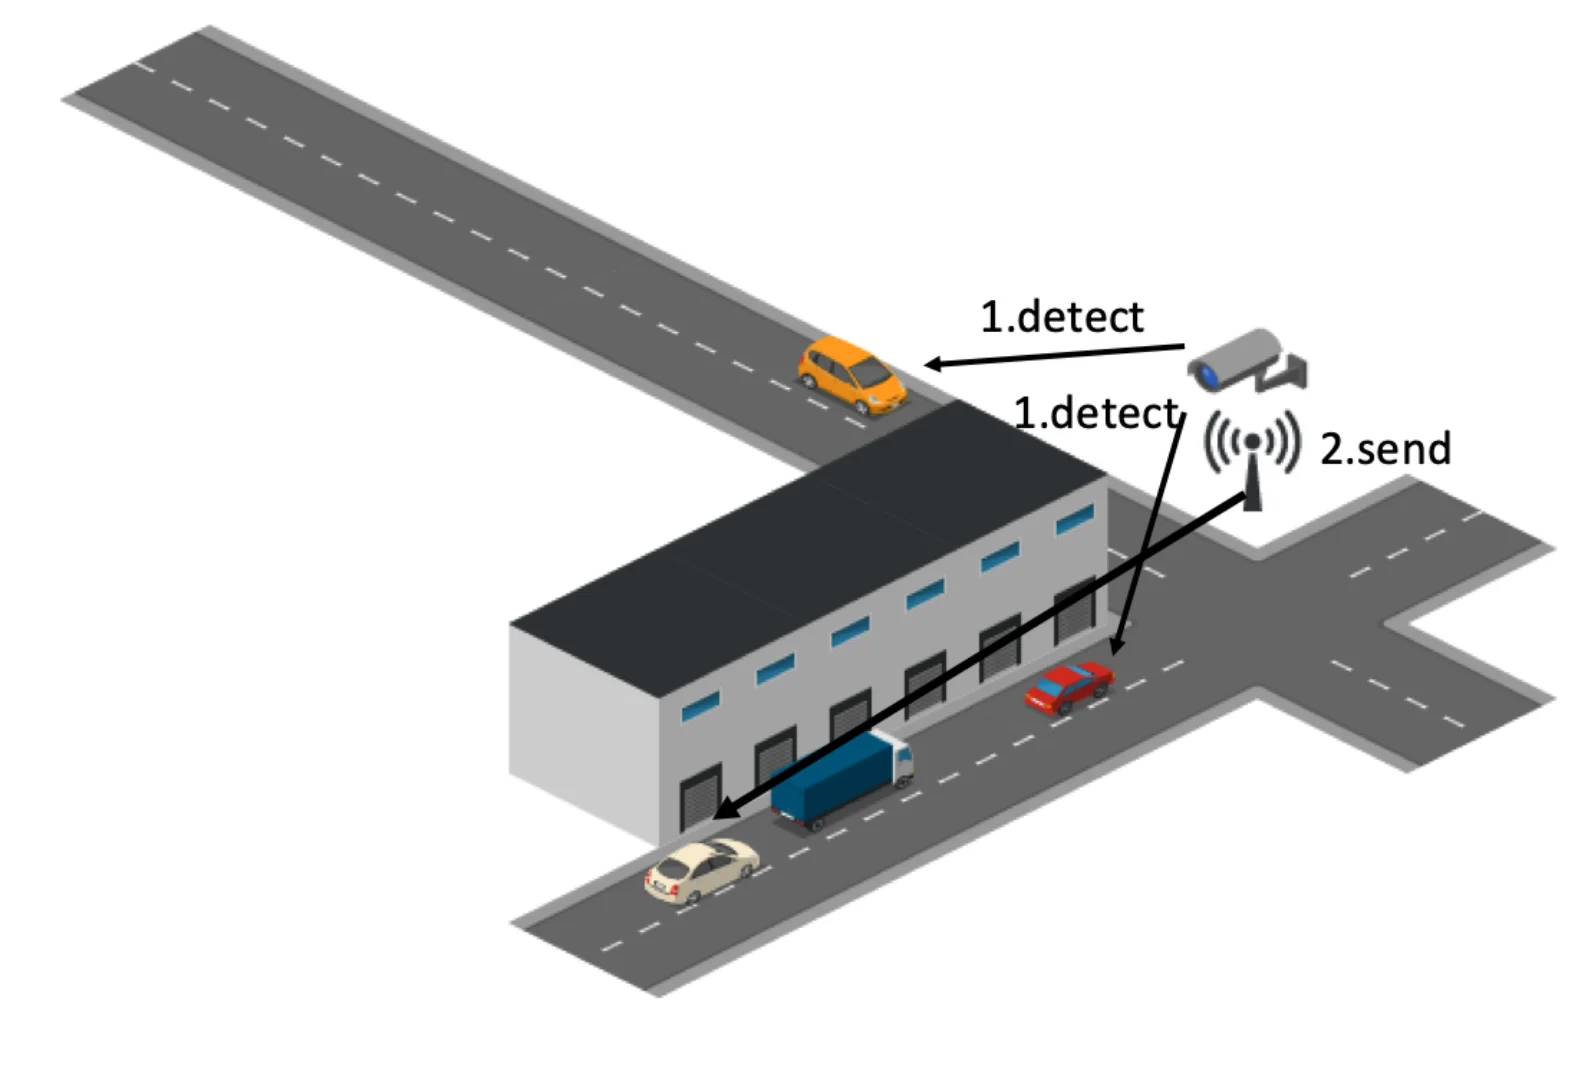
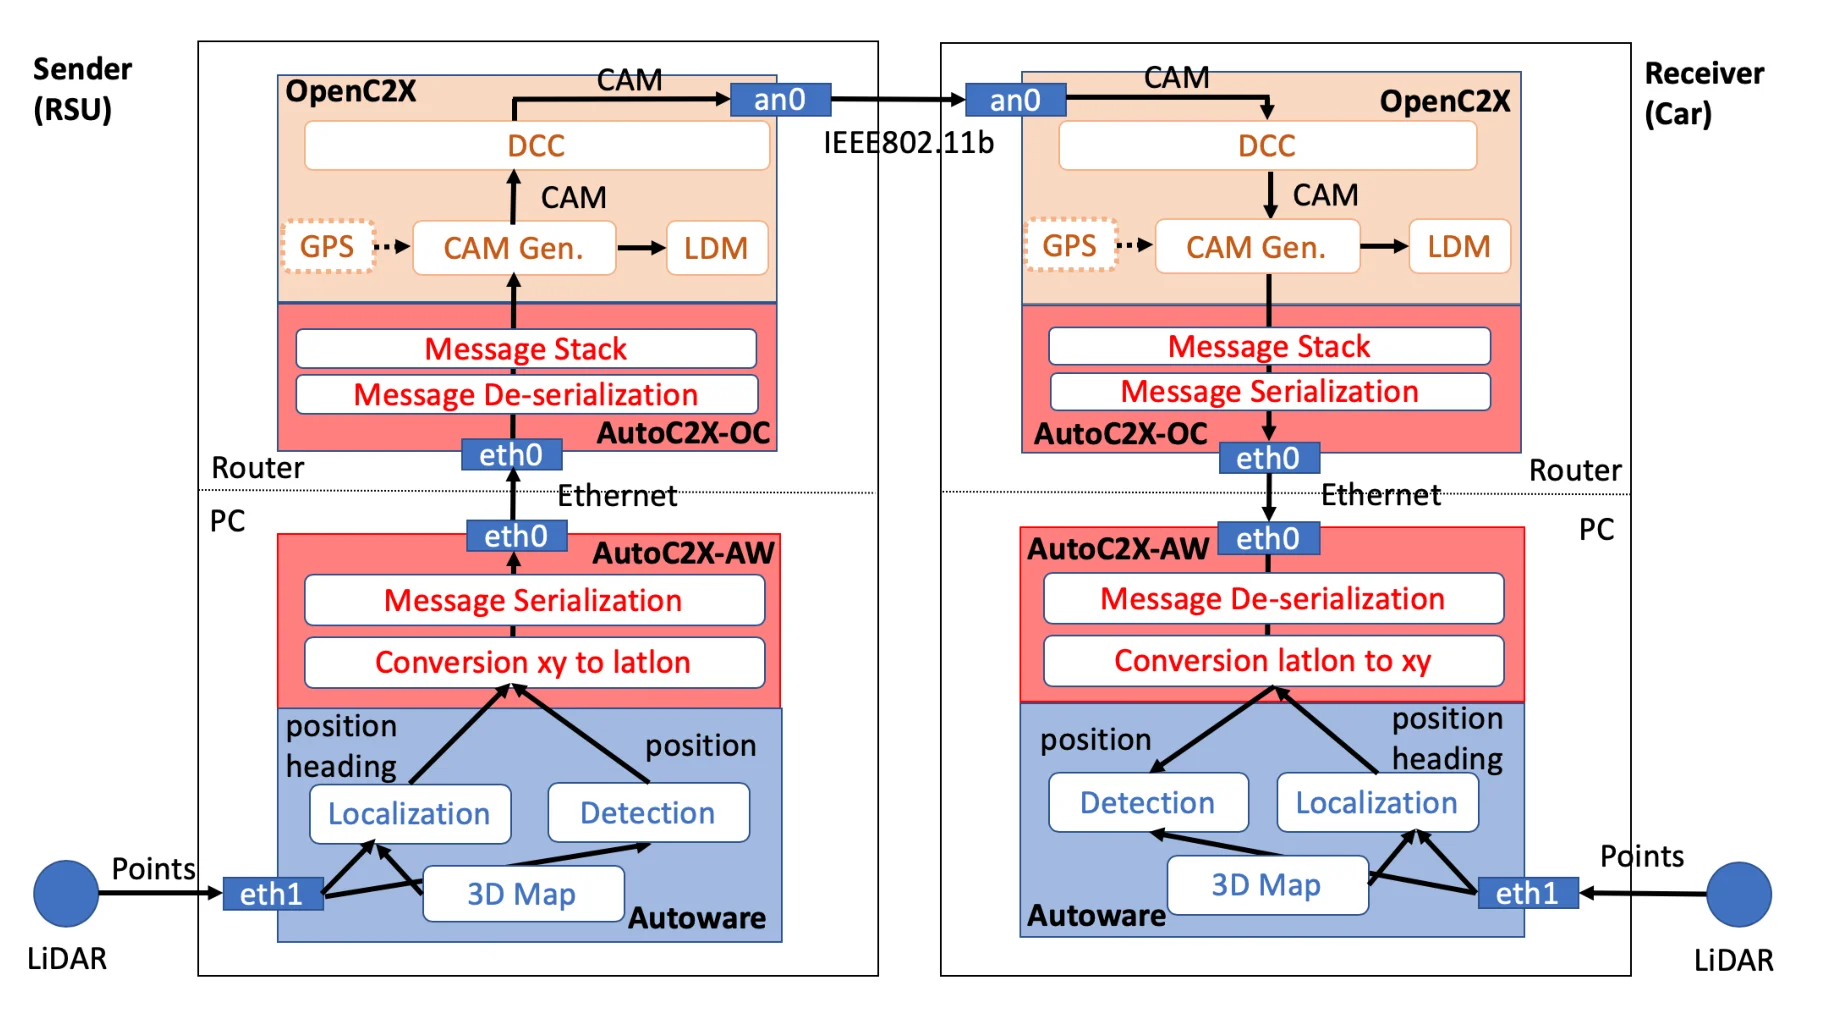
- AutowareとOpenC2Xを統合し、路側センサーの情報を用いて自動運転車の認識範囲を広げる手法を提案した。
- 試作したAutoC2Xは路側で検知した物体情報を車両に送り、車載センサーが得た認識結果とともに表示する。
- 屋内試験とフィールド実験では、多くの物体情報がCAMの生成周期である100 ms以内に届いた。
論文の図
引用方法
大井貴晴 (Takaharu Oi), “路車間通信を利用した自動走行のための協調認識システムの提案と評価 (Infrastructure-aided cooperative perception for connected autonomous vehicles),” in 修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室), 2020.
BibTeX
@mastersthesis{Oi2020,
  title         = {路車間通信を利用した自動走行のための協調認識システムの提案と評価 (Infrastructure-aided cooperative perception for connected autonomous vehicles)},
  author        = {大井貴晴 (Takaharu Oi)},
  url           = {https://tlab.hongo.wide.ad.jp/papers/2020_M_Oi.pdf},
  year          = {2020},
  date          = {2020-03-31},
  school        = {修士論文, 東京大学大学院 情報理工学系研究科(江崎・落合研究室)},
  keywords      = {ITS, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}