
自動運転車の交通流効率化のための公平性を考慮した協調経路計画 (Fairness-aware Cooperative Path Planning for Efficient Traffic Flow of Connected and Autonomous Vehicles)
修士論文, 東京大学大学院 情報理工学系研究科, 2021年9月30日
3行要約
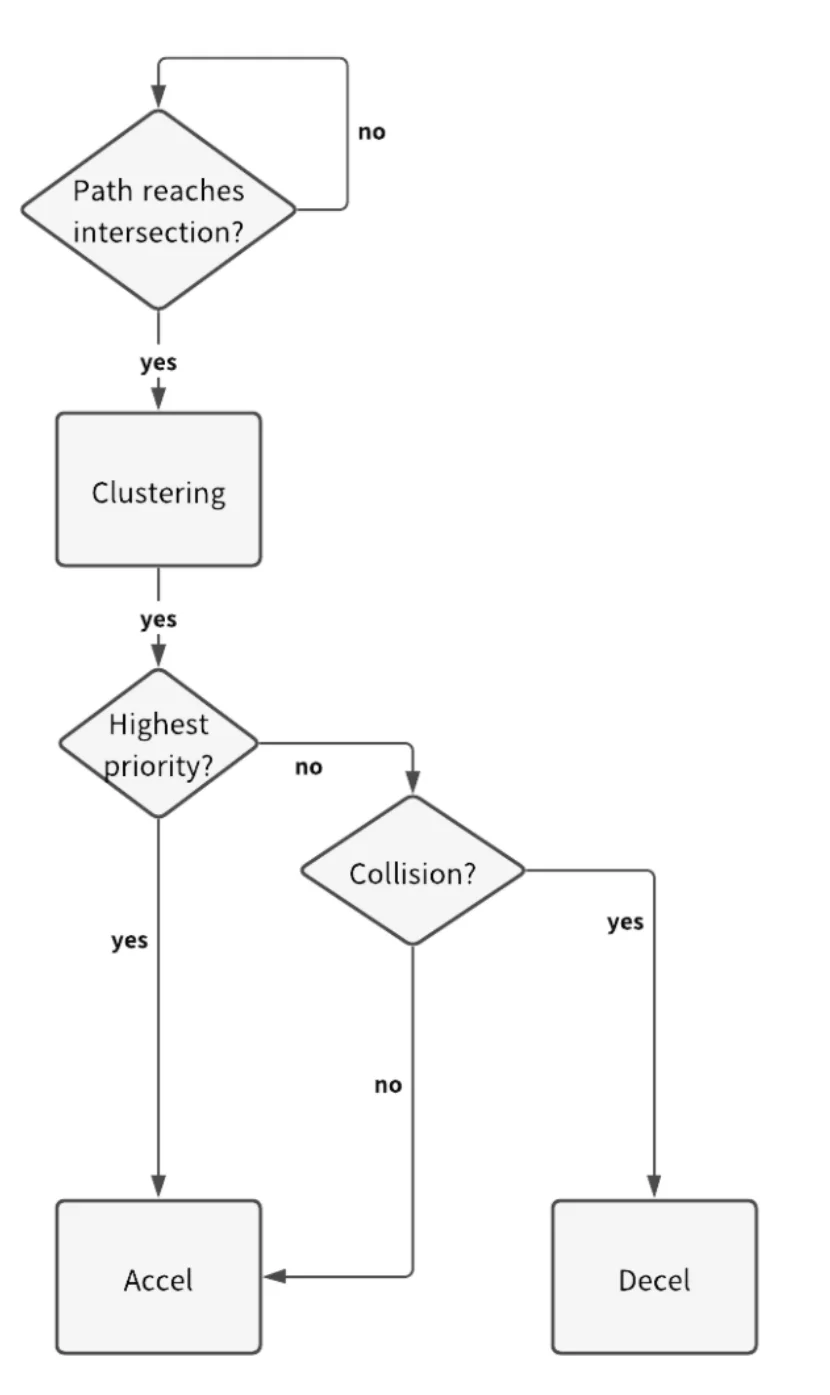
- 同じ方向に向かう近接車両をグループ化し、交差点をまとめて通過させる手法を提案した。
- グループの大きさに上限を設け、一方向の車列が交差点を長時間占有するのを防ぐ。
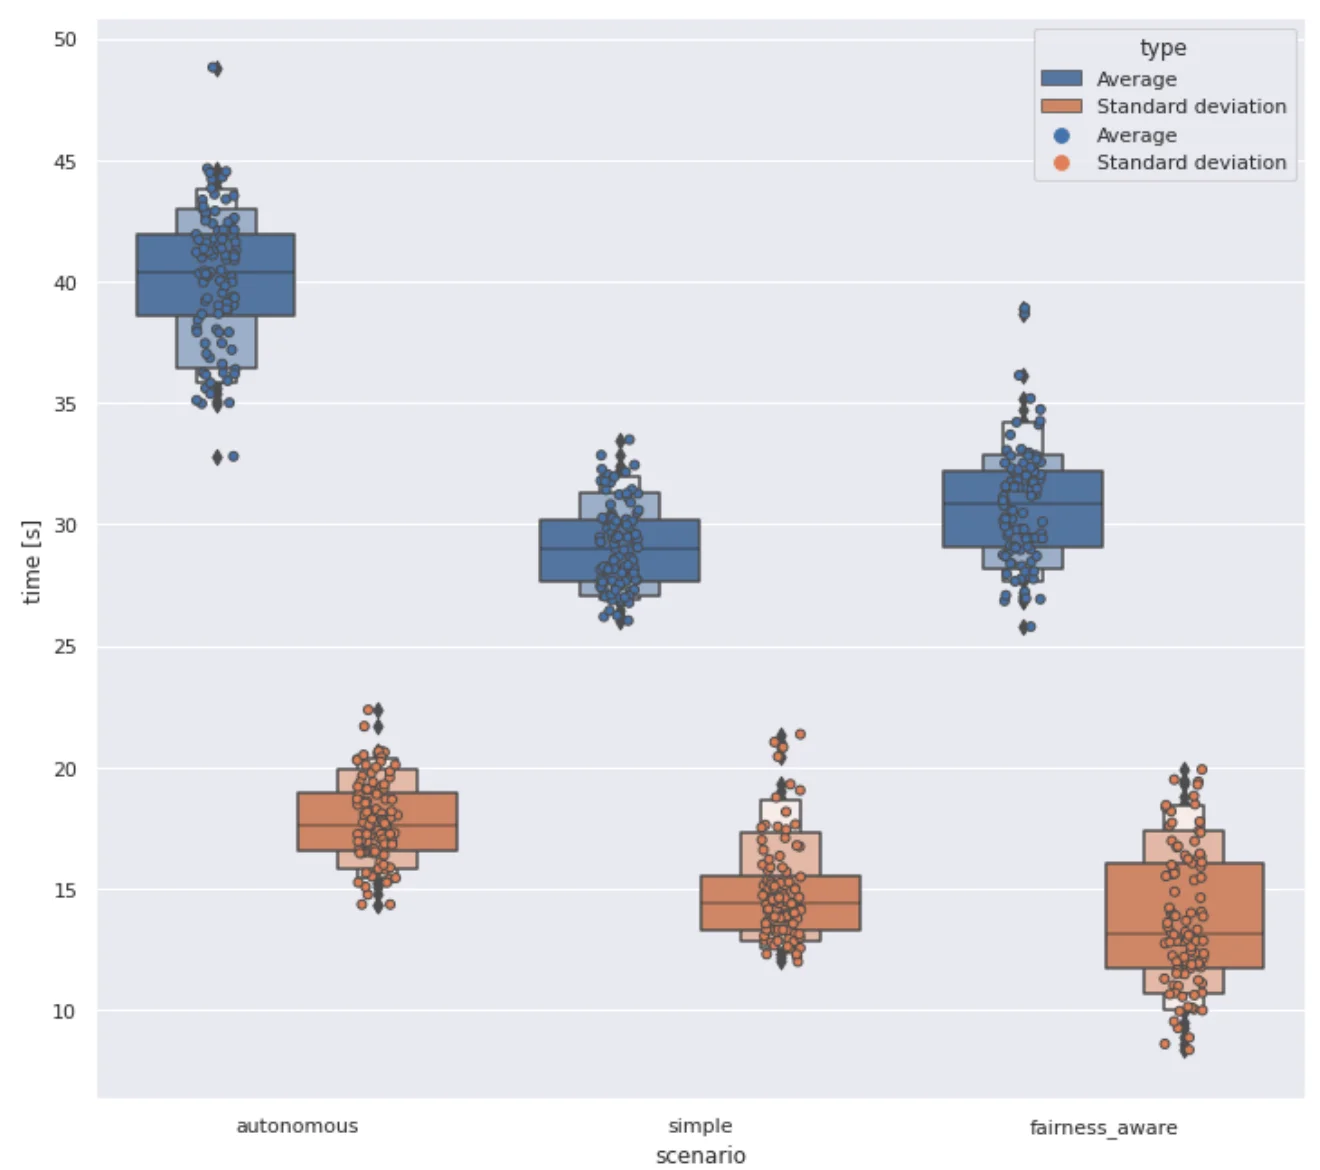
- AutowareとLGSVLを用いた実験では、グループ化により平均通過時間が23.4%短縮され、グループが大きくなる条件では上限を設けることで通過時間のばらつきが減った。
論文の図
引用方法
辻尾康平 (Kohei Tsujio), “自動運転車の交通流効率化のための公平性を考慮した協調経路計画 (Fairness-aware Cooperative Path Planning for Efficient Traffic Flow of Connected and Autonomous Vehicles),” in 修士論文, 東京大学大学院 情報理工学系研究科, 2021.
BibTeX
@mastersthesis{Tsujio2021,
  title         = {自動運転車の交通流効率化のための公平性を考慮した協調経路計画 (Fairness-aware Cooperative Path Planning for Efficient Traffic Flow of Connected and Autonomous Vehicles)},
  author        = {辻尾康平 (Kohei Tsujio)},
  year          = {2021},
  date          = {2021-09-30},
  urldate       = {2021-09-30},
  school        = {修士論文, 東京大学大学院 情報理工学系研究科},
  keywords      = {ITS, Thesis},
  pubstate      = {published},
  tppubtype     = {mastersthesis}
}