
A Feature-Aware Elite-Imitation MARL for Multi-UAV Trajectory Optimization in Mountain Terrain Detection
Drones, 2025年9月13日
Web サイトDOI: 10.3390/drones9090645
3行要約
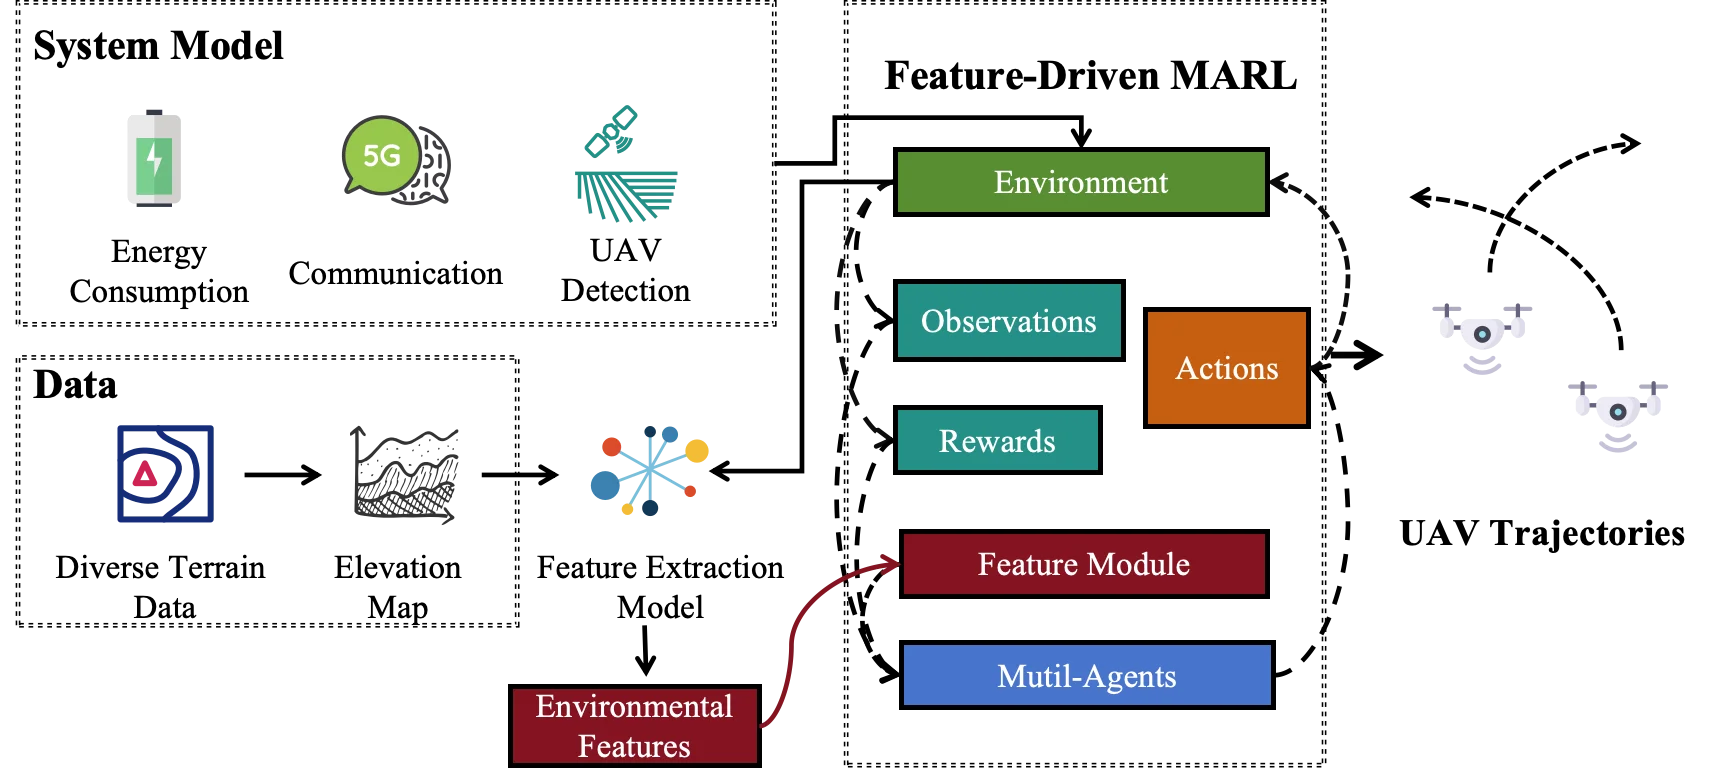
- FA-EIMARLは、形状の異なる山地で複数UAVの協調観測経路を計画する。
- 部分的な地形情報から他の場面でも使える特徴を抽出し、成績の良い機体の方策を定期的に模倣する。
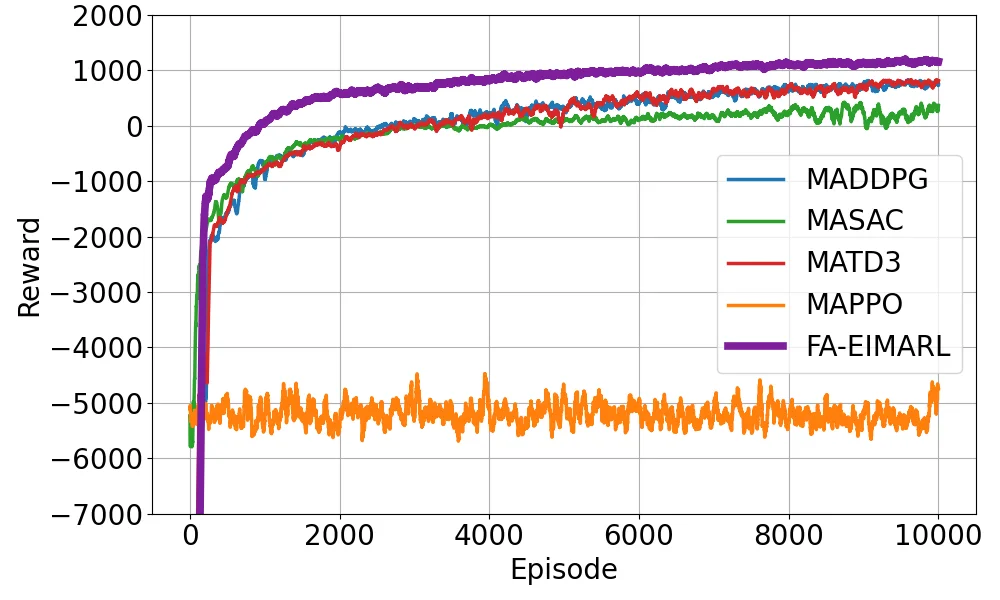
- シミュレーションでは異なる地形に適応し、報酬、収束、計算効率が改善した。
論文の図
動画
関連する研究・ソフトウェア
引用方法
Q. Zhou, Y. Tao, Q. Su, and M. Tsukada, “A Feature-Aware Elite-Imitation MARL for Multi-UAV Trajectory Optimization in Mountain Terrain Detection,” Drones, 2025, doi: 10.3390/drones9090645.
BibTeX
@article{Zhou2025b,
  title         = {A Feature-Aware Elite-Imitation MARL for Multi-UAV Trajectory Optimization in Mountain Terrain Detection},
  author        = {Quanxi Zhou and Ye Tao and Qianxiao Su and Manabu Tsukada},
  url           = {https://www.mdpi.com/2504-446X/9/9/645/pdf},
  doi           = {10.3390/drones9090645},
  year          = {2025},
  date          = {2025-09-13},
  urldate       = {2025-09-13},
  journal       = {Drones},
  keywords      = {Other},
  pubstate      = {published},
  tppubtype     = {article}
}